19,3 millió dollárt kaphat a fejben műtő Berkeley-féle mikrorobot
Akár 19,3 millió dolláros támogatást kapott egy UC Berkeley, UCSF és UC Davis kutatóiból álló csapat egy autonóm sebészeti mikrorobot fejlesztésére. A FLEX-AIR az orron keresztül juthatna el a fej nehezen hozzáférhető területeire, ahol biopsziát végezhetne vagy a vízfejűség kezelését segíthetné.
- Az ARPA-H legfeljebb 19,3 millió dollárral támogatja a FLEX-AIR projektet.
- A kutatásban az UC Berkeley, az UCSF és az UC Davis szakemberei vesznek részt.
- Az ötszegmensű, radírméretű robot az orron keresztül juthatna el a fej nehezen hozzáférhető részeire.
- A lehetséges alkalmazások között a biopszia és a vízfejűség kezelése szerepel.
- A fejlesztés új működtetőelemekre, érzékelőkre, elektronikára és AI-alapú navigációra is kiterjed.
Öt évig fejlesztik a FLEX-AIR robotot
Az Advanced Research Projects Agency for Health, röviden ARPA-H, az amerikai szövetségi ügynökség Autonomous Interventions and Robotics programján keresztül támogatja a projektet. A program célja olyan autonóm robotok fejlesztése, amelyekkel az Egyesült Államok bármely részén elérhetőbbé válhatnak a speciális és időérzékeny beavatkozások.
A FLEX-AIR elnevezés a flexible, low-force, endonasal autonomous intervention robot, vagyis rugalmas, kis erőkifejtésű, orron keresztül végzett autonóm beavatkozási robot rövidítése. A projekt ötéves időtartamú, és legfeljebb 19,3 millió dollár támogatásban részesülhet.
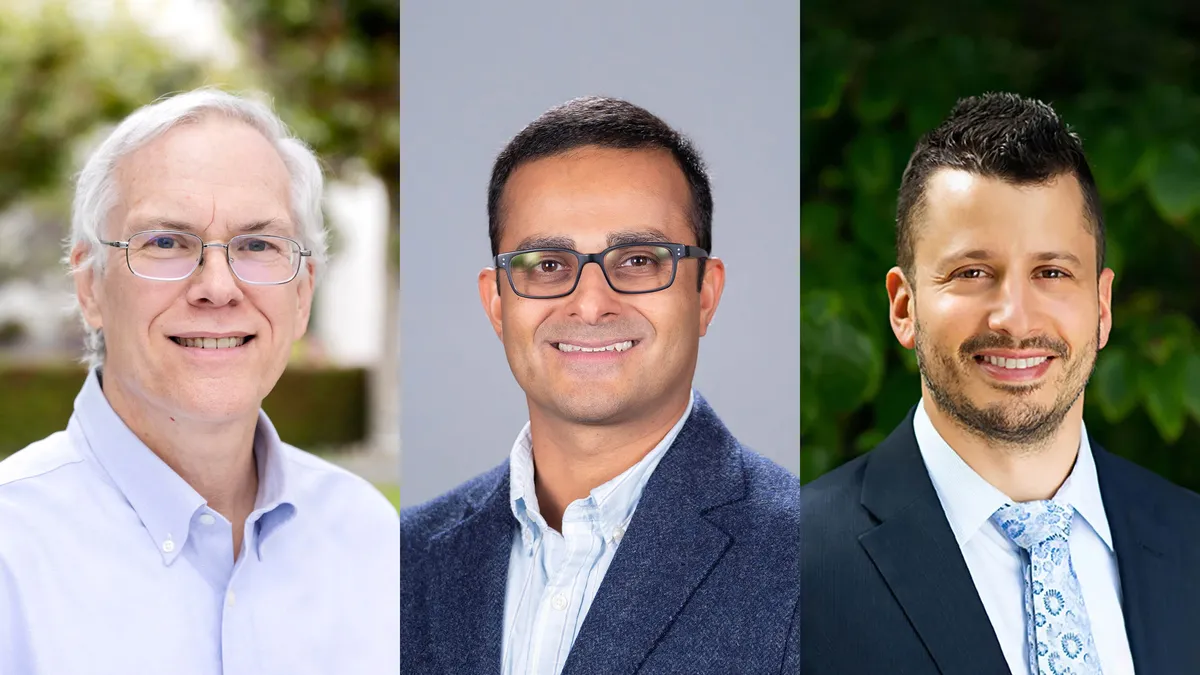
A kutatást Ronald Fearing, az UC Berkeley emeritus professzora és Graduate School-professzora, Ali Javey, az egyetem villamosmérnöki és számítástechnikai professzora, valamint Ezequiel Goldschmidt idegsebész, a Pickup Family Neurosciences Institute munkatársa vezeti társprojektvezetőként.
Pencilőrlő méretű, hernyószerű szerkezet
A csapat egy ötszegmensű, körülbelül radírméretű robotot épít. A mikrorobot hernyóhoz hasonlóan, apró lépésekben haladna a testen belül, hogy elérje a nehezen hozzáférhető helyeket.
A középső szegmenseket egy új, mágnesekkel hajtott pumpa működteti. Ez a rendszer mikroszkopikus hidraulikus tapadókorongokat vezérel, amelyek lábként segítik a robot előrejutását.
Ronald Fearing szerint a FLEX-AIR célja egy olyan nagyon kicsi autonóm robot létrehozása, amely nehezen elérhető fejterületeken is képes sebészeti feladatokat végrehajtani. A kutató közlése szerint a robot puha és nagyon könnyű kialakítása egyszerre szolgálhatja a műtéti hozzáférés javítását és az érzékeny szövetek védelmét.
Biopsziára és a vízfejűség kezelésére is használhatják
A FLEX-AIR-t szűk, labirintusszerű terekben és törékeny struktúrák között való óvatos manőverezésre tervezik. Az egyik lehetséges alkalmazás az orrmelléküregek biopsziája lehet. Ebben az esetben a robot az orron keresztül jutna el a megfelelő területre, majd szövetmintát gyűjtene.
A mikrorobot a hydrocephalus, vagyis a felesleges agy-gerincvelői folyadék miatt kialakuló vízfejűség kezelésében is szerepet kaphatna. A forrás szerint folyadékkal telt agyi terekben navigálhatna, hogy összekösse az agykamrákat, és csökkentse a veszélyes nyomásfelhalmozódást.
Miniatürizálás és mesterséges intelligenciával támogatott navigáció
A kutatók már bemutatták a mikrorobot alapvető képességeit. Az ARPA-H támogatását arra használják, hogy kisebbé és autonómabbá tegyék a technológiát.
A következő fejlesztési szakaszban új és továbbfejlesztett működtetőelemeket, érzékelőket és elektronikai komponenseket készítenek. Emellett mesterséges intelligenciával támogatott navigációt is fejlesztenek, amely a robot önálló mozgását segítheti a fej szűk és érzékeny területein.
Ha a fejlesztés eléri a kitűzött célokat, a FLEX-AIR olyan beavatkozásoknál teheti lehetővé a robotizált hozzáférést, amelyeknél a pontos navigáció és a törékeny szövetek védelme különösen fontos. A projekt jelentőségét az ARPA-H programja azzal indokolja, hogy az autonóm robotok révén szélesebb körben válhatnak elérhetővé a speciális sebészeti eljárások.
Berkeley EECS: Berkeley researchers receive ARPA-H award