Husky és Jackal robotokkal mutattak be új kutatásokat az IROS 2026-on
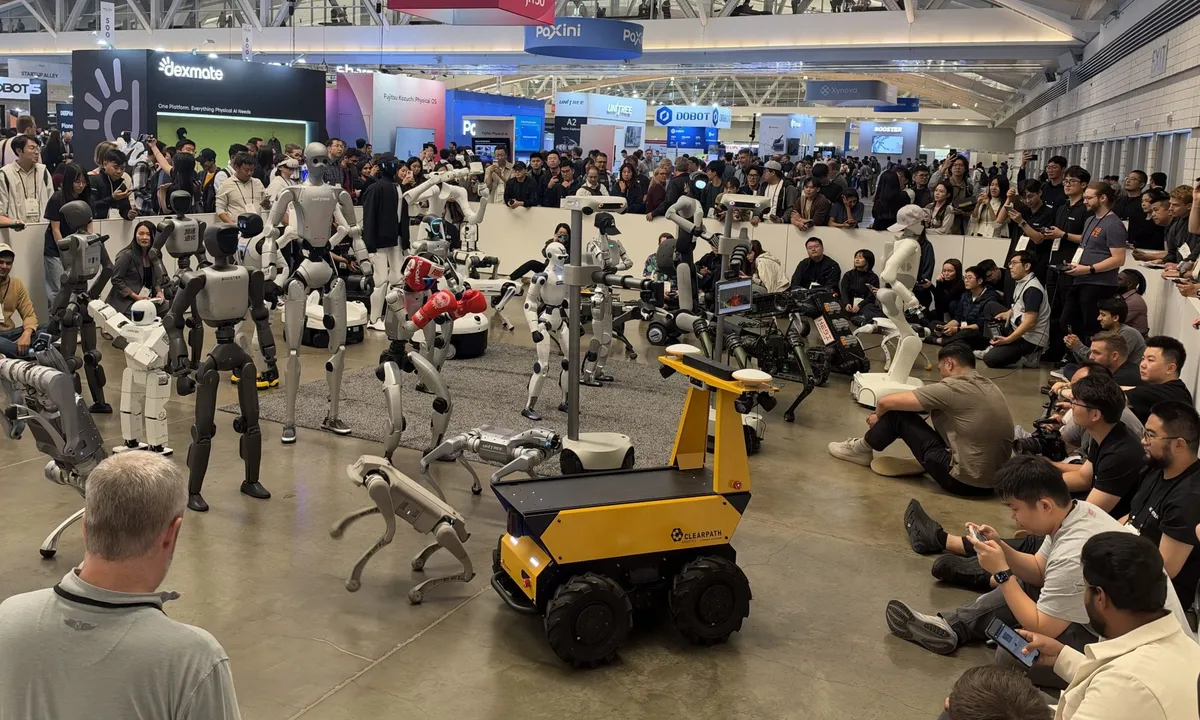
A Clearpath Husky és Jackal robotplatformjai több, az IROS 2026 konferencián bemutatott kutatásban is szerepeltek. A projektek között mesterséges intelligenciával támogatott robotcsapatok, almafák betegségeinek feltérképezése és biztonságos navigáció is található.
- A Clearpath Husky és Jackal platformjai több IROS 2026-os kutatásban szerepeltek.
- A SPINE-HT vegyes robotcsapatok feladatait nagy nyelvi modellekkel osztja ki.
- A Husky almafák tűzelhalásának felismerésében és térképezésében vett részt.
- A FIRE-LIVWO radar, LiDAR, kamera és kerék-odometria adatait egyesíti.
- A Jackallel tesztelt biztonságos navigációs módszer 98,3 százalékos sikerarányt ért el.
Nyelvi modellek koordinálhatják a vegyes robotcsapatokat
A SPINE-HT nevű keretrendszer nagy nyelvi modelleket használ arra, hogy természetes nyelven megadott küldetésekből részfeladatokat vezessen le egy heterogén robotcsapat számára. A rendszer a feladatokat először megvalósíthatóság szempontjából ellenőrzi, majd a robotok képességei, például a terepjárás vagy az érzékelés alapján osztja ki.
A robotok által gyűjtött szemantikus térképek és a feladatok eredményei menet közben frissítik a részfeladatokat. A szimulációs kísérletekben a módszer csaknem kétszeres sikerarányt ért el a korábbi, nagy nyelvi modelleket használó megközelítésekhez képest. Valós kísérletekben egy Clearpath Jackal, egy Clearpath Husky, egy Boston Dynamics Spot és egy nagy magasságban repülő pilóta nélküli légi jármű vett részt. A küldetések sikeraránya 87,5 százalék volt.
Husky keresheti az almafák betegségeinek jeleit
A Carnegie Mellon Egyetem és a Virginia Tech kutatói egy olyan autonóm mobil érzékelőrendszert mutattak be, amely a nyugalmi állapotban lévő almafákon képes felismerni és térképezni a tűzelhalás tüneteit. A Husky platformra épülő megoldás sztereó RGB-érzékelést, valós idejű mélységbecslést, objektumszintű szegmentálást és szemantikus háromdimenziós térképezést kombinál.
A rendszer három nézőponttervezési stratégiát vizsgált. A szimulációban a szemantikus stratégia 30 nézőpont után 0,6106-os F1-pontszámot ért el, a térfogati stratégia pedig 85,82 százalékos lefedettséget produkált. Laboratóriumi környezetben a szemantikus tervező 0,9058-as végső F1-pontszámot ért el.
Radar segíti a Husky tájékozódását bányákban
A FIRE-LIVWO rendszer a LiDAR, a kamera, a kerék-odometria és a 4D-s milliméteres hullámú radar adatait kapcsolja össze. A cél a megbízható helymeghatározás föld alatti szénbányákban, ahol a füst és a por rontja a kamerás és LiDAR-alapú érzékelést, az egymáshoz hasonló folyosók pedig sodródást okozhatnak.
A rendszer online figyeli az érzékelők megfigyelhetőségét, és ennek alapján módosítja az egyes modalitások súlyát. Valós bányászati kísérletekben képes volt felismerni a meghibásodási határokat és megbízhatóan váltani az érzékelési módok között. Az átlagos helymeghatározási hiba 5,677 méter volt. A kutatók a kódot GitHubon nyílt forrásúvá tették.
Jackallel ellenőrizték a biztonságos navigációt
A Liverpooli Egyetem kutatói olyan megerősítéses tanulási módszert fejlesztettek, amely a navigáció során nem az átlagos költséget, hanem a nagy kockázatú kimeneteket is figyelembe veszi. A rendszer a Conditional Value-at-Risk korlátaira épít, a betanítás után pedig neurális hálózati elérhetőség-ellenőrzéssel vizsgálja, hogy a bizonytalan megfigyelések mellett az elérhető cselekvések biztonságos tartományban maradnak-e.
Tíz navigációs helyzetben és hat összehasonlítási módszer mellett a megoldás 98,3 százalékos sikerarányt ért el, és a legmagasabb biztonsági ellenőrzési arányt mutatta. A kutatók egy fizikai Clearpath Jackal roboton is igazolták a szimulációból valós környezetbe történő átvitelt.
Clearpath/OTTO: IROS Research Round-Up: Husky and Jackal in Action