Nyílt forrású, GPU-gyorsított szimulációs keretrendszert adott ki az NVIDIA
Az NVIDIA nyílt forrású, GPU-gyorsított keretrendszert mutatott be az orvosi robotika fejlesztéséhez. A Medical Physics Simulation anatómiai és eszközviselkedést, érzékelőket, valamint robotirányítási stratégiákat modellezhet virtuális környezetben.
- Az NVIDIA nyílt forrású Medical Physics Simulation keretrendszert mutatott be.
- A rendszer anatómiai, eszköz- és érzékelőszimulációt kapcsol össze robotikai tanulással.
- Az NVIDIA benchmarkja szerint 8192 párhuzamos környezetben a tréning két percnél rövidebb időre csökkent.
- A CMR Surgical, a Johnson & Johnson MedTech, az XCath és más vállalatok már alkalmazzák vagy vizsgálják a technológiát.
- A keretrendszer az NVIDIA Isaac for Healthcare moduláris része.
Virtuális környezetben taníthatók és tesztelhetők a robotok
Az NVIDIA 2026. július 22-én jelentette be a Medical Physics Simulation keretrendszert, amely az NVIDIA Isaac for Healthcare része. A vállalat szerint az eszköz az orvosi robotikai fejlesztőknek segíthet az anatómia és az orvosi eszközök kölcsönhatásának modellezésében, a nehezen rögzíthető helyzetek előállításában, valamint a robotok tesztelésében és betanításában még a hardverigényes próbák előtt.
Az egészségügyi robotok fejlesztését megnehezíti, hogy az anatómia változatos, az eszközök hajolhatnak, csúszhatnak és nyomást gyakorolhatnak a szövetekre. A képalkotás zajos vagy hiányos lehet, a ritka hibák és szélsőséges esetek pedig nem jelennek meg előre kiszámítható módon. A Medical Physics Simulation ezeket a tényezőket egy közös, újrafelhasználható szimulációs környezetben kezeli.
A keretrendszer nyílt forrású, így a fejlesztők megvizsgálhatják a működését, saját eszközeikhez és munkafolyamataikhoz igazíthatják, valamint a szélesebb NVIDIA-technológiákra építhetnek. Az NVIDIA szerint az egészségügyben különösen fontos az átláthatóság az adatok, a modellek és a rendszer viselkedését meghatározó súlyok kapcsán. A nyílt modellek és modell-súlyok segíthetnek az eredmények reprodukálásában, a különböző anatómiai helyzetekben végzett teljesítményértékelésben és a korlátok azonosításában.
Több ezer szimuláció futhat párhuzamosan
A CUDA-ra épülő keretrendszer az Isaac for Healthcare része, amely az NVIDIA Warp, Newton és Cosmos szimulációs, illetve generatív mesterségesintelligencia-technológiáit használja. A rendszer több száz párhuzamos szimulációs környezet futtatására képes, így a fejlesztők többféle anatómiai változatot, eszközviselkedést, körülményt és hibát vizsgálhatnak.
Az NVIDIA által közölt mérési eredmény szerint 8192, robotok betanítására szolgáló környezet GPU-natív szimulációval párhuzamosan futtatva a korábbi több mint öt óráról két percnél rövidebb időre csökkentette a tréninget. Ez a vállalat benchmarkja, nem pedig minden fejlesztési munkafolyamatra érvényes általános teljesítményígéret.
A keretrendszer klasszikus fizikai szimulációt és generatív MI-alapú fizikai szimulációt is egyesít. A klasszikus megközelítés az ismert szabályokat, például az érintkezést, a súrlódást és a mozgást modellezi. Az NVIDIA szerint a Medical Physics Simulation részeként elérhető, valós időben működő Cosmos-H-Dreams a procedurális adatokból megtanult vizuális jelenetdinamikát képes modellezni.
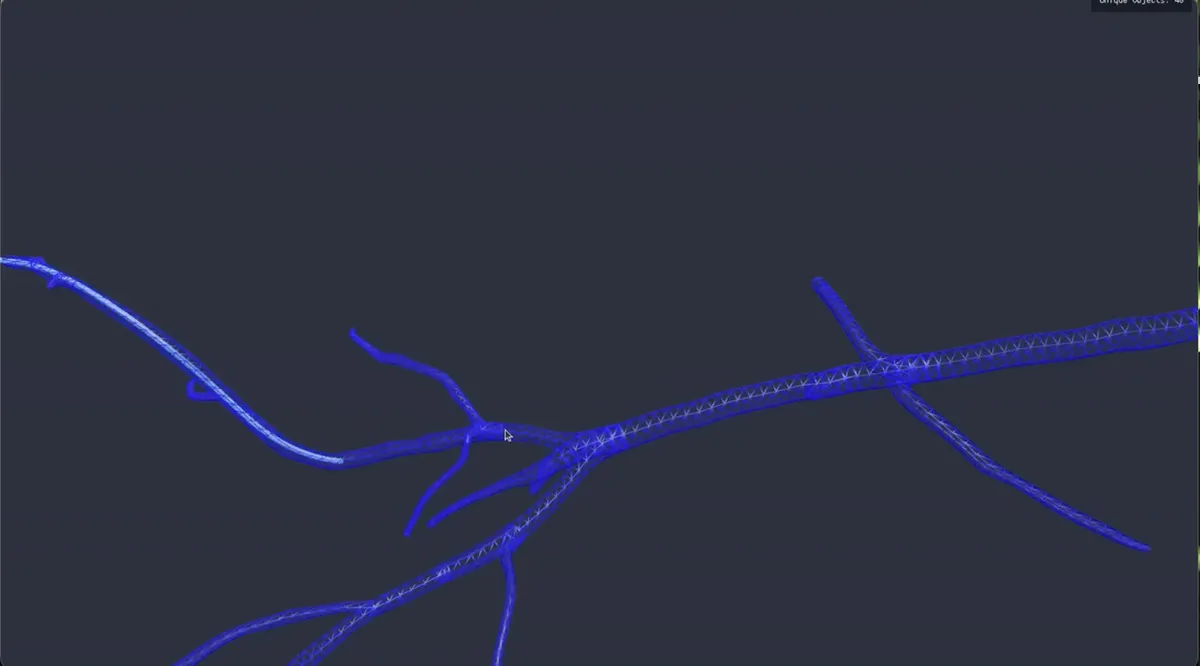
Az egyik bemutatott munkafolyamatban az érrendszer anatómiája, a katéterek és vezetődrótok, a szimulált röntgenképalkotás, valamint a megerősítéses tanulás kapcsolható össze. A keretrendszert további eszközökre, anatómiai területekre, érzékelőkre és egészségügyi robotikai alkalmazásokra is kiterjeszthetőnek tervezték.
Orvostechnológiai vállalatok is használják
A CMR Surgical és a Capgeminihez tartozó Cambridge Consultants a Cosmos-H-Dreams segítségével tanulmányozza a lágyszövetes sebészeti beavatkozások kölcsönhatási fizikáját, és páciensspecifikus szimulációkat készít. A CMR közel 500 órányi anonimizált klinikai adatot adott az Open-H Embodiment nyílt adatkészlethez. Az adatok többek között epehólyag-eltávolításhoz, prosztatektómiához, sérvjavításhoz és méheltávolításhoz kapcsolódó eljárásokat fednek le.
„A nyílt forrású modellek lehetővé teszik, hogy a megosztott tudásra építsünk, felgyorsítva a felelős innovációt, és végső soron lehetőséget adva arra, hogy világszerte egyenletesebb ellátást és jobb eredményeket biztosítsunk a betegeknek” , mondta Chris Fryer, a CMR Surgical technológiai igazgatója.
A Johnson & Johnson MedTech a MONARCH urológiai endoluminális platformjának digitális ikreit építi, összetett anatómiai helyzeteket és veseköves eseteket modellezve. Az XCath endovaszkuláris autonómiához használja a keretrendszert az irányítási stratégiák betanítására. Az Inner Logic szintetikus adatok előállítására, az eszközmechanika ellenőrzésére és a szabályozási folyamatokat támogató, számítógépes bizonyítékok készítésére alkalmazza.
Az NVIDIA közlése szerint a Medtronic Structural Heart azt vizsgálja, hogyan használható a Medical Physics Simulation szimulált röntgenérzékeléssel katéteres navigációs kutatásokhoz.
Az Isaac for Healthcare egyik moduláris rétege
A Medical Physics Simulation önállóan is használható, illetve összekapcsolható digitálisiker-folyamatokkal, orvosi érzékelők szimulációjával, az NVIDIA Isaac Lab nyílt robotikai tanulási keretrendszerével, valamint az NVIDIA nyílt modelljeivel és irányítási stratégiáival.
A fejlesztők a nyílt forráskódú keretrendszert, a hozzáférhető referencia-munkafolyamatokat és a saját eszközeikhez, anatómiai modelljeikhez, illetve egészségügyi robotikai alkalmazásaikhoz készíthető szimulációs környezeteket ismerhetik meg. A bejelentés alapján a cél, hogy a szimuláció ismételten felhasználható fejlesztési infrastruktúrává váljon, és a robotok fizikai prototípusokon, illetve laboratóriumi teszteken való kipróbálása előtt több lehetséges hibát lehessen feltárni.