Az NVIDIA új eszközzel vinne RTX-szenzorszimulációt meglévő appokba
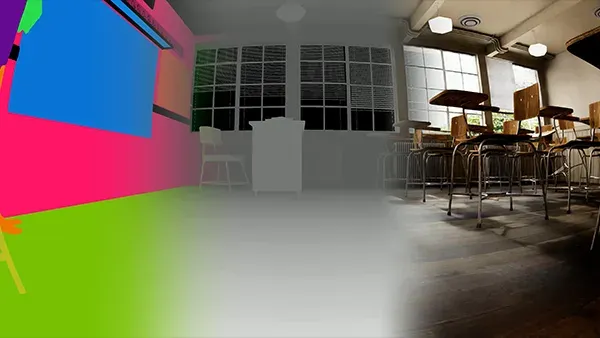
Az NVIDIA előzetes szoftverként elérhetővé tette az ovrtx könyvtárat, amellyel a fejlesztők saját alkalmazásaikba építhetnek RTX-alapú szenzorszimulációt. A C és Python SDK kamerák, lidarok, radarok és szemantikus szegmentálási kimenetek előállítását támogatja OpenUSD-jelenetekből.
- Az ovrtx előzetes C és Python SDK az NVIDIA GitHubján.
- OpenUSD-jelenetekből kamera-, lidar-, radar- és más szenzorkimeneteket generál.
- A renderelést és a munkafolyamatot a gazdaalkalmazás vezérli.
- Az ovstage közös futásidejű jelenetet biztosít az Omniverse-könyvtáraknak.
- Az NVIDIA PTC Onshape Render Studio és Blender példákat is bemutatott.
Az alkalmazás vezérli a szimulációt
Az NVIDIA Developer július 20-i bemutatása szerint az ovrtx célja, hogy a 3D-s, tervezési, robotikai és ipari digitálisikertár-alkalmazások fejlesztői a már meglévő eszközeikben használhassák az Omniverse RTX képességeit. A könyvtár a vezérlést a gazdaalkalmazásnál hagyja, így az alkalmazás saját architektúrája, felhasználói felülete, adatmodellje és munkafolyamata megmaradhat.
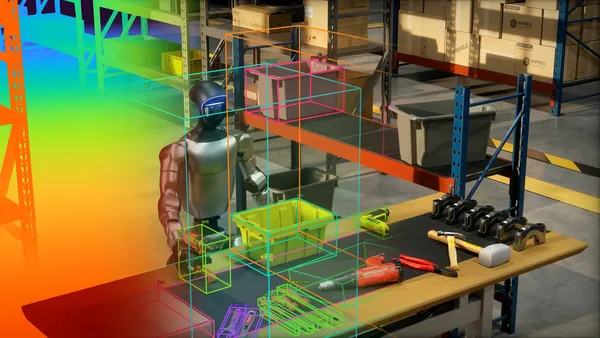
A fejlesztők OpenUSD-tartalmakból generálhatnak kamera-, lidar-, radar-, ultrahangos és más kapcsolódó szenzorkimeneteket. Az NVIDIA szerint ezek a kimenetek használhatók szintetikusadat-generáláshoz, érzékelési rendszerek teszteléséhez, robotikai munkafolyamatokhoz, szimulációra előkészített digitális ikrekhez és tervezési felülvizsgálatokhoz.
Ötlépéses integráció C és Python segítségével
Az ovrtx tipikus beépítése öt lépésből áll. A fejlesztő először létrehozza és beállítja az RTX-megjelenítőt, majd betölti vagy hivatkozza az alkalmazás meglévő folyamatából származó OpenUSD-tartalmat. Ezután RenderProducts és RenderVars elemekkel meghatározza, milyen kamera-, lidar-, radar-, szemantikus szegmentálási vagy egyéb megjelenítési kimenetekre van szükség.
A renderelést ezután maga az alkalmazás lépteti a saját ciklusából. Az így kapott eredmények CPU- vagy GPU-memóriába térképezhetők, hogy az alkalmazás megjelenítse, elmentse, elemezze vagy más folyamatnak továbbítsa őket. Az NVIDIA által közölt példában a gazdaalkalmazás frissíti a jelenet állapotát, meghívja az ovrtx feldolgozását, majd a képkockák adatait felhasználja.
Az integráció fő elemei az Omniverse RTX Renderer, az OpenUSD-színpad, valamint a kimeneteket meghatározó RenderProducts és RenderVars. A RenderProducts és RenderVars lehetővé teszik a kimenettípusok, a felbontások, a formátumok és más paraméterek megadását.
Közös jelenet több Omniverse-könyvtár számára
Az ovrtx az NVIDIA Agent Toolkit részét képező Omniverse-könyvtárak egyik eleme. A csomagban az ovstage közös futásidejű színpadként szolgál az OpenUSD-jelenetadatok kezelésére. C és Python API-kon keresztül teszi lehetővé többek között az átalakítások, anyagok, hierarchiák, metaadatok és szimulációs állapotok olvasását, írását és lekérdezését CPU- és GPU-memória között.
Ez a közös adatréteg lehetővé teszi, hogy például az ovphysx frissített szimulációs állapotokat írjon, az ovrtx pedig a módosult jelenetadatokat olvassa a szenzorszimulációhoz. Így a könyvtáraknak nem kell külön jelenetábrázolást fenntartaniuk.
Előzetes kiadás és bemutatott felhasználási módok
Az ovrtx előzetes szoftverként érhető el a GitHubon. A fejlesztők megvizsgálhatják a C és Python API-kat, kipróbálhatják a példákat, betölthetnek OpenUSD-jeleneteket, és felmérhetik, hogyan illeszthetők az RTX-szenzorkimenetek saját alkalmazásciklusukba.
Az NVIDIA a PTC Onshape Render Studio felhőalapú CAD-munkafolyamatait is említi, ahol az ovrtx alkalmazásvezérelt RTX-renderelést tesz lehetővé OpenUSD-jelenetadatokból, a meglévő termékadatok és együttműködési eszközök megőrzése mellett. A SIGGRAPH 2026-on bemutatott SimReady Blender-minta pedig azt szemléltette, hogyan adhatók szenzorszimulációs és fizikai képességek meglévő 3D-alkalmazásokhoz.
NVIDIA Developer: Integrate NVIDIA Omniverse RTX Sensor Simulation Into Existing Apps