A RoboParty bemutatta az RP1 nyílt forráskódú humanoid robotot
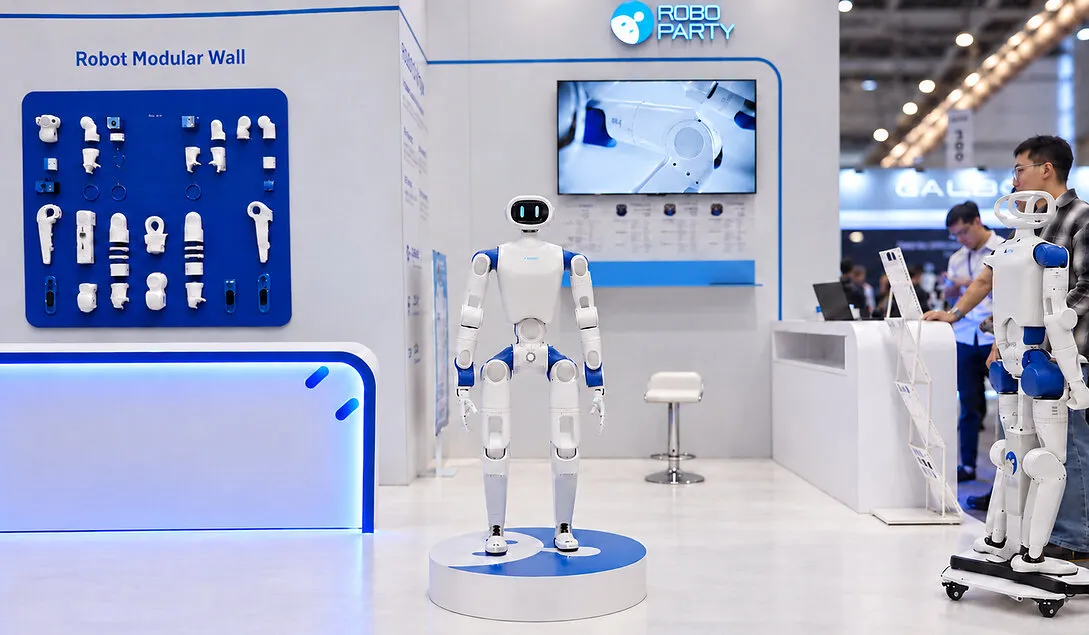
A RoboParty bemutatta az RP1, más néven ROBOTO 01 humanoid robotot az IROS 2026 konferencián. A vállalat szerint a rendszer a hardvert, az alacsony szintű vezérlést és a megtestesült mesterséges intelligencia algoritmusait egy nyílt fejlesztési platformban egyesíti.
- A RoboParty szeptember 28-án mutatta be az RP1-et az IROS 2026 konferencián.
- A robot csuklónként legfeljebb 160 N⋅m csúcsnyomatékot kínál.
- A PartyOS és az UFO keretrendszer a mozgás, az egyensúly és a helyreállás fejlesztését támogatja.
- A vállalat fokozatosan nyitná meg a hardvert, a vezérlést, a szimulációt és a betanítási eszközöket.
- További kiadásokat és tömeggyártási programot 2026 negyedik negyedévére ígérnek.
Egyensúlyozással demonstrálták az RP1 képességeit
A robot globális bemutatójára szeptember 28-án került sor az IROS 2026 rendezvényen. A RoboParty standján a látogatók a „Kick Me” interaktív bemutatóban közvetlenül meglökhették és megrúghatták az RP1-et. A vállalat közlése szerint a robot ilyenkor gyorsan módosította testtartását, majd visszanyerte az egyensúlyát.
A demonstráció az RP1 dinamikus stabilitását, a robot testének teljesítményét és a rendszer robusztusságát vizsgálta külső zavarások mellett. A RoboParty szerint ezekhez a képességekhez a PartyOS nevű, nyílt kutatás-fejlesztési alap is hozzájárul, amelyet kifejezetten humanoid robotikához készítettek.
A teljes fejlesztési láncot megnyitnák
A RoboParty az RP1-et a világ első nagy teljesítményű, teljes stackű, nyílt forráskódú két lábon járó humanoid robotjaként pozicionálja. A „full-stack open source” megközelítés a cég értelmezésében túlmutat a mechanikai tervek közzétételén. A vállalat fokozatosan tervezi megnyitni a mozgásvezérlési rendszereket, a szimulációs környezeteket, az SDK-kat, a betanítási eszközöket és a PartyOS fejlesztési alapot.
Ez lehetőséget adhat arra, hogy a fejlesztők a hardvertől és az alacsony szintű vezérléstől kezdve a modellek betanításán át a telepítésig bekapcsolódjanak a rendszer fejlesztésébe. A RoboParty célcsoportként kutatókat, oktatókat, robotikai fejlesztőket és megtestesült mesterséges intelligenciával foglalkozó csapatokat nevez meg.
Az RP1 motoros készségeinek tanulását az UFO nevű keretrendszer támogatja. Ez felügyelet nélküli megerősítéses tanulást használ, és a vállalat szerint képes a készségek közötti átmenetek, a zavarások utáni helyreállás, valamint az esések utáni felállás kezelésére előre megadott mozgáspályák nélkül.
160 newtonméteres csúcsnyomaték és készülő kiadások
Az RP1 egy csuklónként legfeljebb 160 N⋅m csúcsnyomatékra képes. A robot a RoboParty saját fejlesztésű Romomo aktuátormoduljaira és valós idejű mozgásvezérlési rendszerére épül. A vállalat a robot testét, az aktuátorokat, az alacsony szintű vezérlést és a megtestesült MI algoritmusait egyetlen rendszerben integrálja, hogy ezeket folyamatosan együtt validálhassa.
A projekt az RPO, vagyis ROBOTO ORIGIN nyílt forráskódú humanoid kezdeményezésére épül, amely 2026 januárjában indult, és a közlemény szerint több mint 2500 GitHub-csillagot szerzett. Az RP1 emellett az RPO validált robottestét és munkafolyamatát, a Romomo aktuátorokat, valamint az RP Hand nevű ügyes robotkezet is továbbviszi.
A RoboParty globális közössége a cég szerint több mint 5000 fejlesztőből áll. A vállalat 2026 októberében további részleteket ígér az RP1 nyílt forráskódú ütemtervéről. A szélesebb körű szoftver- és hardverkiadásokat, valamint a tömeggyártási programot később, 2026 negyedik negyedévében tervezi bejelenteni.