Az EPFL szerint így illeszthetők a robotaxik a városi közlekedésbe
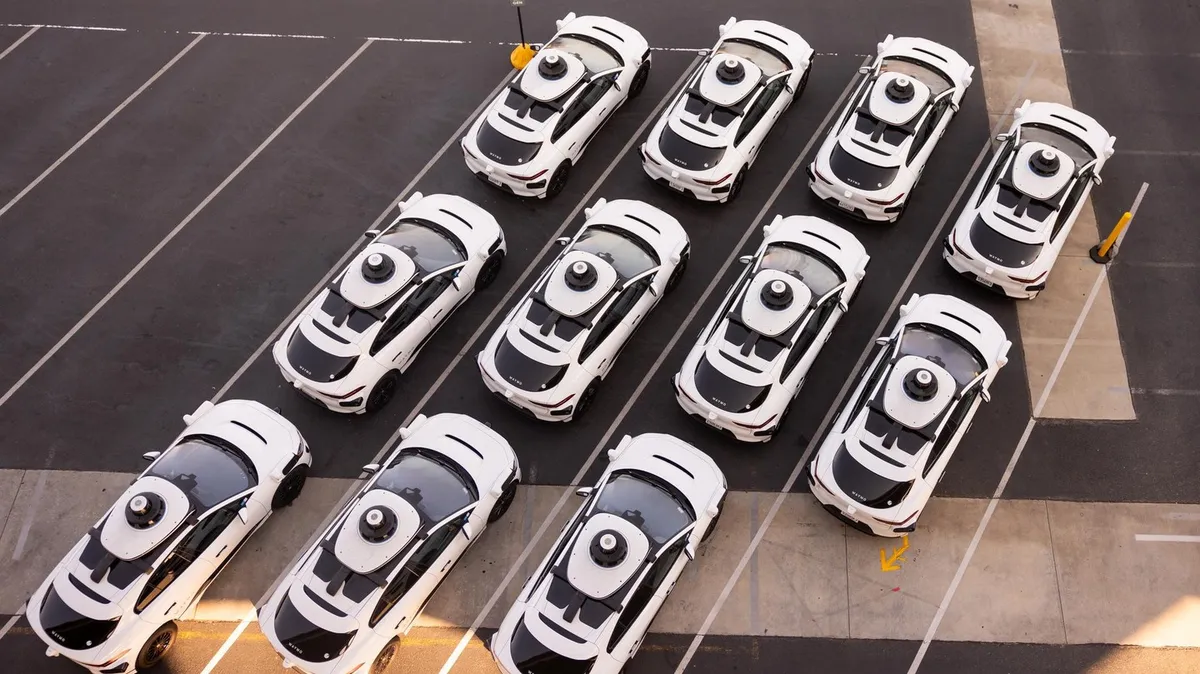
A robotaxik városi bevezetése csak akkor bővítheti a közlekedési lehetőségeket, ha a flottákat központilag irányítják, és a szolgáltatás nem gyengíti a tömegközlekedést. Az EPFL kutatói a járművek elosztását, parkolását és a szabályozási kérdéseket vizsgálták.
- Az EPFL szerint a robotaxik bevezetéséhez szabályozásra és központi flottairányításra van szükség.
- A járművek stratégiai elosztása a külvárosi és ritkábban lakott térségek szolgáltatásait is javíthatja.
- Az utasokra váró, üres robotaxik növelhetik a forgalmat, ezért kijelölt várakozóhelyekre és korlátozásokra lehet szükség.
- A robotaxiknak a kutatók szerint a tömegközlekedést kell kiegészíteniük, nem gyengíteniük.
A robotaxik már a valós közlekedés felé tartanak
Az önvezető taxik fokozatosan kikerülnek a kísérleti projektekből, és megjelennek a tényleges szolgáltatásokban. Svájc nemrég elindította első vezető nélküli taxiszolgáltatását a Zürich közelében található Furttalban.
Az EPFL kutatói szerint a technológiai megvalósíthatóság önmagában kevés. Kenan Zhang, az EPFL Human-Oriented Mobility Eco-System laboratóriumának professzora azt vizsgálja, hogyan illeszthetők a robotaxik a közlekedési hálózatokba. Elemzései a flották elosztására, a parkolóhelyek kijelölésére és a társadalmi fogadtatásra is kiterjednek.
„A robotaxik technikailag megvalósíthatók, de a jövőjük sokkal inkább a szabályozástól, a társadalmi elfogadottságtól, a gazdasági tényezőktől, valamint a városokkal és a tömegközlekedési rendszerekkel való integrációtól függ”, mondta Zhang az EPFL közleménye szerint.
Központi irányítással a kevésbé ellátott térségek is javíthatnak
A hagyományos taxik jellemzően a forgalmas területeken, például városközpontok, repülőterek és pályaudvarok környékén közlekednek. Emiatt a külvárosi és ritkábban lakott térségekben kevesebb közlekedési lehetőség maradhat. Az önvezető járművek esetében a flotta stratégiai elosztása javíthatja a szolgáltatás elérhetőségét ezekben a körzetekben is.
Zhang és kutatótársai a kínai Shenzhen valós adatait felhasználva megerősítéses tanulási algoritmusokat fejlesztettek a központilag irányított flottakezelés vizsgálatához. Ebben a modellben a járművek nem egymástól függetlenül döntenek, a rendszer folyamatosan átcsoportosítja őket a várható kereslet alapján. A kutatók szerint ez rövidebb várakozási időt, jobb járműkihasználtságot és szélesebb szolgáltatási lefedettséget eredményezhet.
A robotaxik közben új városi problémát is okozhatnak. Ha a járművek parkolás helyett utasokra várva tovább köröznek az utcákon, növekedhet a forgalom. Zhang ezért olyan szabályokat javasol, mint az utas nélküli járművek közlekedésének korlátozása, a szükségtelen körözés díjazása vagy kijelölt várakozóhelyek létrehozása.
A tömegközlekedést ki kell egészíteniük
Az EPFL kutatói szerint a robotaxik sikeres bevezetésének egyik kulcsa, hogy a fenntartható közlekedési rendszereket kiegészítsék, és ne gyengítsék. Az önvezető járművek így a tömegközlekedés elérését bővíthetnék, ahelyett hogy annak utasait vonnák el.
A nagy léptékű robotaxik költségei egyelőre bizonytalanok. Ha a szolgáltatás olcsóbbá válik, többen használhatják, ami növelheti az előnyeit, de a tömegközlekedéssel való verseny kockázatát is. Zhang szerint a tömegközlekedés hatékonyabb az utasok szállításában, mivel korlátozott a járművek, az útfelület és az energia rendelkezésre állása.
Svájcban a kiterjedt, jó minőségű tömegközlekedési hálózat különösen visszafoghatja a robotaxik iránti keresletet, főleg a városközpontokban. Zhang úgy véli, hogy a bevezetés kezdetben egyenetlen lesz. Az Egyesült Államok és Kína nagyvárosaiban a következő évtizedben széles körű elterjedés is bekövetkezhet, amit más, hasonló közlekedési igényű városok követhetnek.
A kutatók következő feladata annak biztosítása, hogy a kidolgozott számítási modellek valódi városokban is működjenek, ahol az utazási kereslet, az infrastruktúra és az emberi viselkedés összetettebb a szimulációknál. A tanulmányokat az Európai Kutatási Tanács Horizon 2020 programja és a Svájci Nemzeti Tudományos Alapítvány támogatta. Az EPFL a kutatásról 2026. október 30-án számolt be.
EPFL News: How cities can make room for robotaxis