Autonóm robot gyűjt talajmintákat bányászati és mezőgazdasági terepen
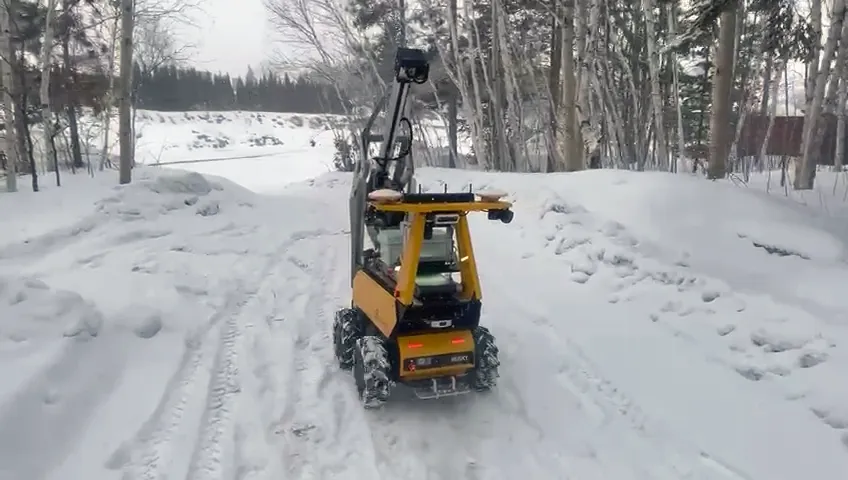
A Godelius és a Cambrian College olyan moduláris robotplatformot fejlesztett, amely autonóm módon gyűjt talaj- és geológiai mintákat, majd részben a helyszínen elemzi azokat. A Husky AMP alapú rendszer bányászati, környezetmonitorozási és mezőgazdasági feladatokra is alkalmazható.
- A Godelius és a Cambrian College Husky AMP alapú autonóm mintavételi robotot fejlesztett.
- A rendszer fúrómechanizmussal, szállítószalaggal, kamerákkal és további érzékelőkkel működik.
- A robot előre meghatározott útvonalon navigálhat, majd a mintát fedélzetén elemezheti.
- A platform bányászati, környezetmonitorozási, mezőgazdasági és infrastruktúra-felmérési feladatokra készül.
- A projekt kutatási és fejlesztési szakaszban van.
Bányászati projektből több iparágban használható platform
A Clearpath Robotics szeptember 15-i beszámolója szerint a Godelius és a Cambrian College közös fejlesztése eredetileg bányászati alkalmazásokhoz készült. A projekt célja egy olyan moduláris autonóm mintavételi platform létrehozása volt, amely nehezen megközelíthető, időigényes vagy potenciálisan veszélyes terepeken is képes talaj- és geológiai minták begyűjtésére.
A fejlesztést az Ontario Centre of Innovation Centre for Critical Industrial Technologies programja támogatta. A Cambrian College kutatási szakértelmet, műszaki erőforrásokat és kutatói kapacitást biztosított, míg a Godelius autonóm robotrendszerek fejlesztésében szerzett tapasztalatával járult hozzá a munkához. A partnerek a rendszert valós terepi körülmények között prototipizálták, integrálták és ellenőrizték.
A platformot úgy tervezték, hogy a bányászat mellett környezetmonitorozási, mezőgazdasági és infrastruktúra-felmérési feladatokat is támogathasson. A moduláris felépítés lehetővé teszi, hogy a mintavételi és érzékelési igényekhez igazodó új technológiákat építsenek be.
Fúrómechanizmus, szállítószalag és mesterséges intelligencia
A fejlesztők a Clearpath Robotics Husky AMP platformját választották alapul. A csapat szerint a robot megfelelő egyensúlyt kínál a kompakt méret és a robusztus terepi teljesítmény között. A járműre egyedi fúrómechanizmus, fedélzeti szállítószalag, képelemzésre használt kamerák és a teszteléshez szükséges további érzékelők kerültek.
Az autonóm küldetés jellemzően előre meghatározott útvonal követésével kezdődik, de szükség esetén távoli vezérlés is elérhető. A kijelölt mintavételi pontra érve a robot lefúr, majd a mintát a szállítószalag továbbítja a fedélzeti elemzéshez. A kamerák képeket készítenek az anyagról, a mesterséges intelligencián alapuló elemzés pedig kezdeti jellemzést végezhet, például a részecskeméret-eloszlás vizsgálatát.
A Clearpath Robotics szerint a Husky AMP már meglévő helymeghatározási és környezetérzékelési képességei egyszerűsítették az integrációt. A Godelius így a mintavételi rendszer és az alkalmazásspecifikus funkciók fejlesztésére összpontosíthatott, a mobil robotplatform teljes felépítése helyett.
Kevesebb kézi munka, egységesebb adatgyűjtés
A rendszer az OutdoorNAV autonómiai szoftverrel automatizálja a navigációt és a mintavételi folyamatokat. A fejlesztők szerint ez csökkentheti az ismétlődő kézi feladatokat, így a kutatók és technikusok több időt fordíthatnak az eredmények elemzésére és a döntéshozatalra.
Az automatizált munkafolyamatok a mintavétel következetességét is javíthatják, mivel ugyanazokat az eljárásokat ismételhetik meg minden alkalommal. A beszámoló szerint a projekt jelenleg kutatási és fejlesztési szakaszban van, de a csapat már demonstrálta, hogy az autonóm navigáció, az automatizált mintavétel és a fedélzeti elemzés egyetlen robotplatformon együtt működtethető.
A Godelius várakozásai szerint az autonóm mobilrobotok használata terjedhet, ahogy a robotikai hardverek megfizethetőbbé válnak, és fejlődnek a mesterséges intelligencia képességei. A vállalat által ismertetett elképzelés szerint ezek a rendszerek a hagyományos munkafolyamatokat egészíthetik ki, elsősorban az ismétlődő, munkaigényes és nagy adatmennyiséggel járó feladatok átvételével.
Clearpath/OTTO: Godelius Automates Agricultural Soil Sampling with Husky AMP