A CMU rendszere segít a robotoknak átjutni a zsúfolt tereken
A Carnegie Mellon University kutatói olyan rendszert fejlesztenek, amely több robot együttműködését hangolja össze tárgyak mozgatásakor, még zsúfolt és akadályokkal teli környezetben is. A LAMP a robotok és a tárgy mozgását közös tervként kezeli.
- A LAMP több robot közös mozgását tervezi meg tárgyak mozgatásához.
- A rendszer zsúfolt, akadályokkal teli környezetekben is frissítheti a tervét.
- A LAMP-A* helyi mozgásmodelleket globális kereséssel kombinál.
- A LAMP-Lazy csak szükség esetén ellenőrzi a lehetséges mozgásokat.
- A kutatók a rendszert a 2026-os IROS konferencián mutatják be.
A robotoknak a tárgy mellett egymás útját is meg kell tervezniük
A Carnegie Mellon University School of Computer Science kutatói a Long-Horizon Adaptive Manipulation Planning, röviden LAMP nevű rendszeren dolgoznak. A cél olyan csapatok támogatása, amelyek több robottal mozgatnak tárgyakat nehezen bejárható, zsúfolt terekben.
A feladat azért jelent kihívást, mert egy tárgy célállomása és a hozzá vezető út önmagában még nem garantálja, hogy a robotok el is tudják érni azokat a pozíciókat, ahonnan a tárgyat tolni vagy más módon mozgatni tudják. Polcok, berendezések és egyéb akadályok miatt a robotok rossz döntés esetén elakadhatnak.
A LAMP ezért egyszerre tervezi meg, hová kell eljutnia a tárgynak, és hogyan tudnak a robotok együtt dolgozni a cél eléréséért. A rendszer figyelembe veszi a robotok elérhető pozícióit, az akadályok megkerülését, valamint a mozgások összehangolását egy hosszabb cselekvéssorozaton keresztül.
Tanult modellek és keresés egy rendszerben
A LAMP a tárgy helyi mozgatásáról tanult modelleket keresésalapú tervezéssel kombinálja. A kutatók ezt a megközelítést LAMP-A* néven említik. A rendszer lehetséges helyi mozgásokat állít elő, majd globális kereséssel határozza meg, hogyan juthat el a tárgy a kiindulási helyéről a céljáig a robotok közreműködésével.
A csapat egy LAMP-Lazy nevű változatot is kidolgozott. Ez nem ellenőriz minden lehetséges mozgást még a feladat megkezdése előtt. Ehelyett akkor vizsgálja meg őket, amikor szükség van rájuk, és a robotoktól, illetve a környezettől kapott új információk alapján módosíthatja a tervet.
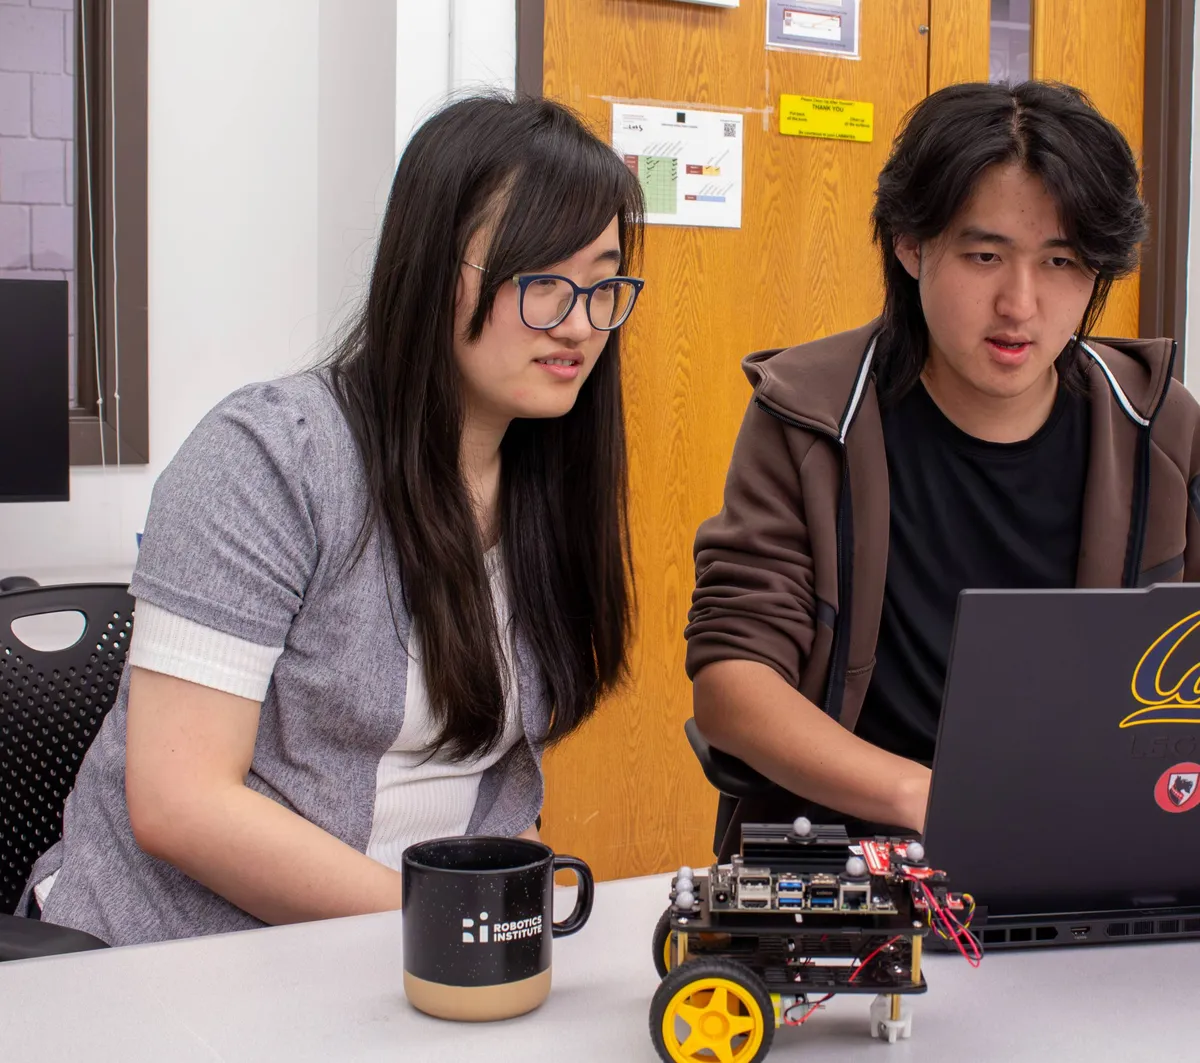
Yorai Shaoul, a Robotics Institute doktorandusza ezt visszacsatolási ciklusként írta le. A rendszer új információkat kap arról, mi történt, ezek alapján frissíti a tervet, és így folytathatja a haladást a cél felé. Shuai Zhou, az intézet mesterszakos hallgatója szerint a több robot használata stabilitást, irányítást és hatékonyságot adhat, ugyanakkor koordinációt igényel.
Raktári környezetben is használható lehet
A kutatók tesztjeiben a LAMP olyan többlépéses feladatokat is teljesített, amelyek egymástól függő, sorozatos műveletekből álltak, és korábbi megközelítéseket is próbára tettek. A rendszert egyre zsúfoltabb környezetekben vizsgálták.
Az egyik bemutatóban több robot egyenként 12 tárgyat szállított, majd ezekből összeállította az „IROS” betűit. A robotok közben folyamatosan módosították a terveiket, ahogy a munkaterület változott.
A rendszer különösen olyan helyzetekben lehet hasznos, ahol a robotoknak egymással együttműködve kell tárgyakat mozgatniuk. A CMU közleménye a raktárakat emeli ki példaként, ahol a gépeknek polcok, berendezések és más akadályok között kell dolgozniuk. Ez hatékonyabb munkafolyamatokat tehet lehetővé a raktárakban és más összetett környezetekben.
A kutatást az IROS konferencián mutatják be
A LAMP-ról szóló munkát a 2026-os IEEE/RSJ International Conference on Intelligent Robots and Systems, vagyis az IROS konferencián mutatják be. A rendezvényre Pittsburghben kerül sor 2026 őszén. Jiaoyang Li, a Robotics Institute adjunktusa szerint a konferencia lehetőséget ad arra, hogy a megközelítést szélesebb robotikai közönséggel is megosszák.
A kutatást részben a National Science Foundation támogatta. A fejlesztés a több robot összehangolását célozza olyan feladatokban, ahol a környezet változásai miatt előre nem lehet minden mozgást teljes bizonyossággal megtervezni.
CMU School of Computer Science: LAMP Helps Robots Find a Way Through