A Figure humanoid robotja 30 ismeretlen otthonban dolgozott adatok nélkül
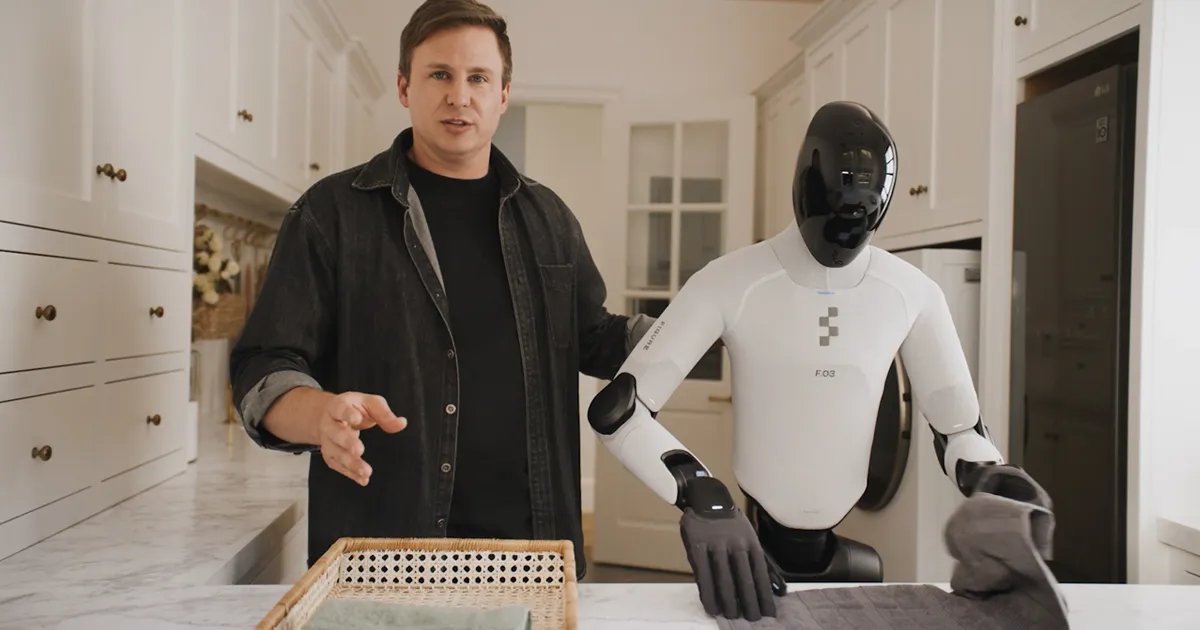
A Figure bemutatta a Helix 2.5-öt, amely a vállalat szerint 30 korábban nem látott otthonban, helyszíni adatgyűjtés, finomhangolás vagy alkalmazkodás nélkül hajtott végre három összetett feladatot. A humanoid robot nappalikat tett rendbe, törölközőket hajtogatott és ágyakat készített be.
- A Helix 2.5-öt 30, korábban nem látott Bay Area-beli otthonban tesztelték.
- A robot nappalikat tett rendbe, törölközőket hajtogatott és ágyakat készített be.
- A teszthelyszínekről nem gyűjtöttek adatot, és nem végeztek helyszíni finomhangolást.
- Az Index előtanítással a zero-shot sikerarány 9 százalékról 56 százalékra nőtt.
- A Figure szerint a modell feleannyi alkalmazkodási adattal érte el a korábbi Helix 02 sikerarányát.
Emberi tapasztalatból tanuló robot
A Figure szeptember 17-én mutatta be a Helix 2.5-öt, amelyet a cég eddigi legfejlettebb neurális hálózatának nevez. A rendszer fejlesztésének célja az volt, hogy egy humanoid robot ismeretlen otthonba lépve azonnal munkához lásson, és ehhez ne kelljen előzetesen megtanulnia az adott helyiséget.
A vállalat a modellt az Index nevű, emberi viselkedést bemutató, globális léptékű adatkészleten előtanította. Egyetlen alapmodellből három viselkedést alakítottak ki: nappalik rendbetételét, törölközők hajtogatását és ágyak bevetését. Ezután a robotot 30, San Francisco környéki otthonban tesztelték úgy, hogy egyik helyszínről sem gyűjtöttek előzetesen adatot.
A feladatokhoz az egész test összehangolása kellett
A vizsgált feladatok egyszerre igényelték a környezet érzékelését, a helyváltoztatást, a tárgyak kezelését, a két kéz összehangolását és a teljes test irányítását. Egy humanoidnak például meg kell találnia a tárgyat, be kell lépnie a szűk helyre, majd úgy kell beállnia, hogy lássa, elérje és meg tudja mozgatni azt.
A nappali rendbetételénél az összes, a jelenetben szétszórt 13-15 játékot kellett felvenni és a kosárba helyezni. A törölközőhajtogatás akkor számított sikeresnek, ha minden törölközőt összehajtott és a kosárba tett. Az ágy bevetéséhez mindkét párnát és a takaró sarkait az ágy tetejére kellett helyezni, miközben a takarót simára húzta.
A Figure szerint az értékelésben nem járt részleges pont: a teljes feladatot kellett befejezni. Az egyes otthonokban használt tárgyak nem szerepeltek a feladatspecifikus tanítási adatokban, és a tesztelt helyszínekről semmilyen adatot nem gyűjtöttek. Mind a 30 otthonban ugyanazt a rögzített ellenőrzőpontot használták, a súlyokat nem igazították az adott környezethez vagy tárgyakhoz.
Az előtanítás jelentősen javította a teljesítményt
A Figure az Index hatását külön kísérletben vizsgálta. Két, azonos feladatspecifikus adaton tanított szabályzatot hasonlított össze. Az egyik véletlenszerűen inicializált súlyokkal indult, a másik az Indexen előtanított Helix 2.5 modellből. Az architektúra, az optimalizálás, a hiperparaméterek, a későbbi adatok és az értékelés azonos maradt.
A vállalat szerint a véletlenszerűen indított rendszer a zero-shot próbák 9 százalékában járt sikerrel, míg az Indexszel előtanított változat 56 százalékos eredményt ért el. Ez több mint hatszoros különbség. A Figure közlése szerint az előtanítás emellett a korábbi Helix 02-höz képest feleannyi alkalmazkodási adattal tette lehetővé ugyanazon sikerarány elérését.
A robot hosszú feladatok közben önkorrekcióra is képes volt. A cég példái szerint hátralépett az újrapozicionáláshoz, módosította a testtartását, vagy megkerülte az ágyat, hogy kijavítson egy hibás hajtást és folytassa a munkát.
Mit jelent ez a robotok otthoni használatában?
A bemutató azt jelzi, hogy a Figure szerint a humanoid robotok általánosításához nem feltétlenül kell minden új otthonban külön adatot gyűjteni és újratanítani a rendszert. A Helix 2.5 ugyanazt az alapmodellt használta három, eltérő mozgást és tárgykezelést igénylő feladathoz, majd ismeretlen környezetekben próbált helytállni.
A Figure ugyanakkor hangsúlyozza, hogy az általános célú humanoid robotika problémája ezzel nem oldódott meg. A vállalat szerint a Helix 2.5 első bizonyíték arra, hogy a teljes testet használó intelligencia emberi tapasztalatból megtanulható és új helyzetekre átvihető, ahelyett hogy minden környezetben újra fel kellene építeni.
Figure AI: Helix 2.5: Zero-Shot 30-Home Generalization