Fizikai ikerrel vizsgálja a robotdöntéseket az Anyscale
Az Anyscale egy szimulációban futtatott, befagyasztott robotikai modell döntéseit elemezte úgy, hogy kontrolláltan módosította a bemeneti képeket. A kísérlet szerint a modell emelési vagy elengedési döntése néhány száz, a csuklóra szerelt kamerák fogóhegyeinél található képponthoz kapcsolódott.
- Az Anyscale a LeRobot pi0.5 ruhahajtogató modelljét fizikai ikerben vizsgálta.
- A modell emelési vagy elengedési döntése néhány száz képponthoz kapcsolódott a fogóhegyeknél.
- A futtatás Isaac Lab 3.0 és Newton szövetfizika használatával készült.
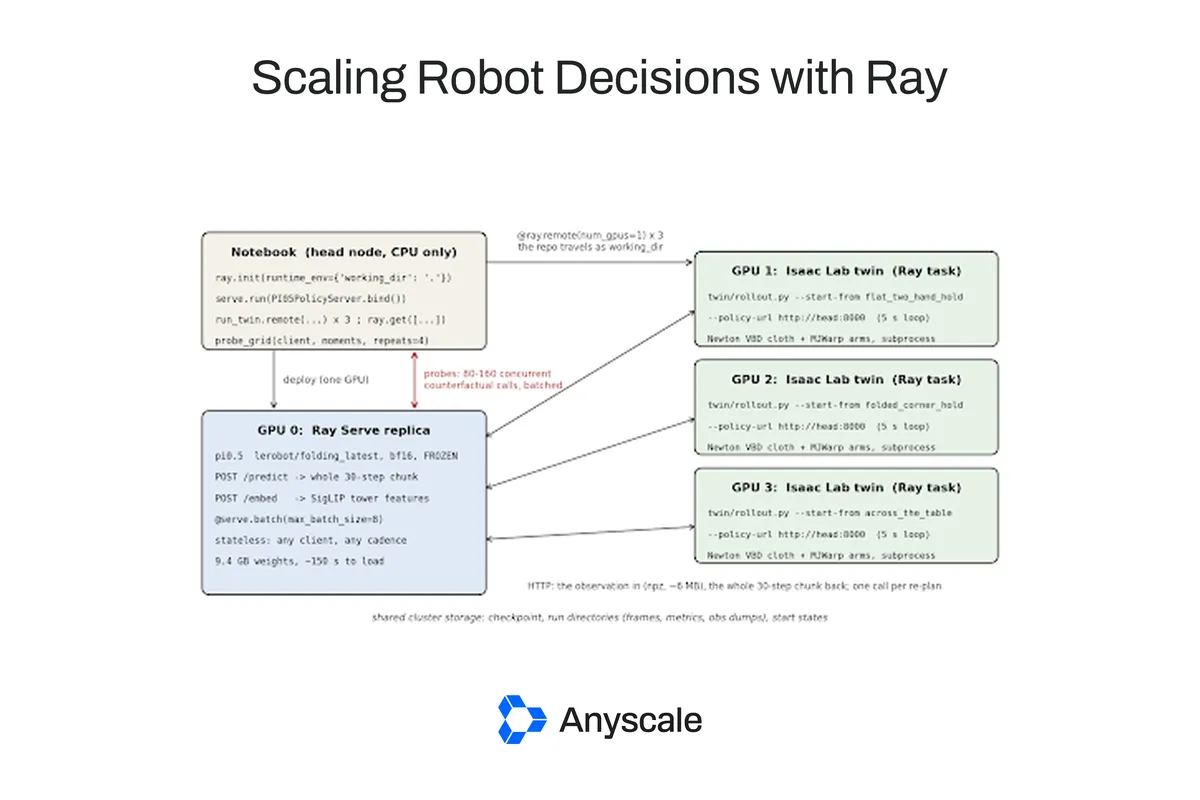
- A Ray egy közös politikai szolgáltatáson és három párhuzamos ikren osztotta meg a munkát.
- A vizsgálat nem tesztelte a megfogás robusztusságát a rögzített megfogási proxy miatt.
Kontrollált kísérlet egy fizikai ikerben
Az Anyscale a LeRobot pi0.5 modelljének ruhahajtogatásra finomhangolt ellenőrzőpontját vizsgálta egy olyan fizikai ikerben, amely annak a robotnak a működését utánozza, amelyen a modellt betanították. A modell a lerobot/folding_latest nyilvános ellenőrzőpont, amelyet valós, kétkarú OpenArm póléhajtogatási adatokon finomhangoltak.
A kutatók nem módosították és nem is finomhangolták a modellt. Egy megfigyelésben a három kamera egyik képét egy ugyanabból a munkafázisból származó valós képkockára cserélték, miközben minden más változatlan maradt. Ez lehetővé tette annak mérését, hogyan változik a befagyasztott modell terve egyetlen tényező módosítására.
Az Anyscale szerint ez egy fizikai robottal nehezen elvégezhető kísérlet, mivel két visszaállítás soha nem teljesen azonos. A fizikai iker ugyanazt az állapotot, képeket és módosítható környezetet biztosítja minden futtatásnál.
A modell és a szimuláció felépítése
A pi0.5 egy 3 milliárd paraméteres PaliGemma vizuális nyelvi modellből és egy 300 millió paraméteres, áramlásillesztéses akciószakértőből áll. Három kameraképet használ: egy 640 x 480 pixeles fejkamerát és két, egyenként 1280 x 720 pixeles csuklókamerát. Emellett 16 dimenziós ízületi állapotot és a „Fold the T-shirt properly” utasítást kapja.
A fizikai iker az Isaac Lab 3.0, Newton fizikai háttérrel. A két OpenArm követőkar a gyártó URDF-fájljából származó MJWarp-mechanikaként jelenik meg, a póló pedig egy 25 610 csomópontos Newton VBD-szövetmodell. A politika zárt szabályozási körben, másodpercenként 30 alkalommal kapja meg a szimuláció renderelt képeit és az ízületi állapotot. Az Anyscale közlése szerint a futtatások megfigyeléseibe nem került valós képpont.
A megfogásnál használtak egy korlátozást. A szimulált, ilyen vastagságú anyag súrlódásos csippentése nem tartaná meg megbízhatóan a szövetet, ezért a fogópofák közötti csomópontokat a rendszer a fogóhoz rögzíti. Ez a megoldás a célbaérést, a hajtogatási stratégiát és a vizuomotoros vezérlést teszteli, a megfogás robusztusságát viszont nem.
Rayjel párhuzamosított kiértékelés
A teljes vizsgálat egy Ray-programban futott. Egy GPU-n működött a politikát kiszolgáló szolgáltatás, három további GPU-n pedig három fizikai iker. A szolgáltatás állapot nélküli, 30 lépéses akciócsomagokkal válaszol, így több szimulátor és vizsgálati kliens is ugyanazt a modellt használhatja.
Az Anyscale szerint a megközelítés azért fontos, mert három külön szimulátor külön-külön töltené be a 3 milliárd paraméteres modellt, miközben egy 24 GB-os L4 GPU-n az Isaac Sim, a szövetfizika és a politika együtt nem férne el. A kutatók jegyzetfüzete a központi folyamatot négy L4 GPU-n hat perc alatt reprodukálja.
A vállalat korábbi mintája szerint a zárt hurkú robotkiértékelés egy politikai szolgáltatásból, Ray-feladatként futó szimulátorokból és egyetlen szkriptből indított száz lefuttatásból állhat. A mostani kísérlet ennek felhasználásával azt vizsgálja, mit lehet megtudni a robotmodell döntéseiről, ha a kiértékelés olcsóvá és ismételhetővé válik.
Mit jelent ez a robotikai fejlesztőknek?
Az Anyscale szerint a módszer választ adhat arra, hogy egy finomhangolt robotmodell mit vesz figyelembe, illetve mit kell pontosan reprodukálnia egy szimulátornak vagy szintetikusadat pipeline-nak. A fizikai ikerben elvégzett cserevizsgálat első, szimulációban végrehajtott, valós képpontok és további finomhangolás nélküli póléhajtogatásokat is eredményezett egy befagyasztott VLA-modellel.
A megközelítés korlátja, hogy a rögzített megfogási proxy mindig tartja az anyagot. Az Anyscale ezért hangsúlyozza, hogy a bemutatott futtatások nem bizonyítják a kétkezes megfogás működését. A kísérlet értéke a döntések ellenőrzött vizsgálata, amely támpontot adhat a kamerák elhelyezéséhez és a szimuláció részleteinek kialakításához.
Anyscale: Scaling the Science of Robot Decisions with Ray on Anyscale