Egy hét alatt Axelera AI chipre portolták a GR00T robotmodelljét
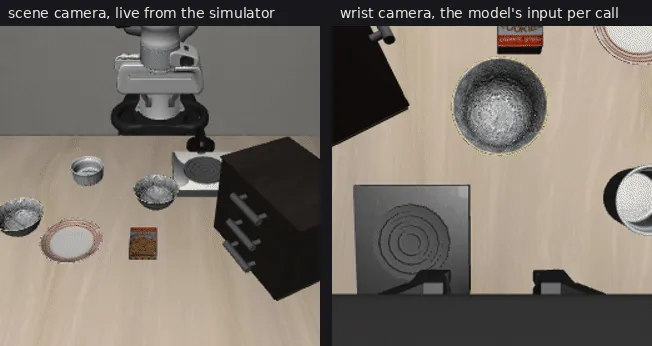
Az Axelera AI egy 3 milliárd paraméteres robotikai látás-, nyelv- és cselekvésmodellt portolt saját hardverére AI-kódoló ügynökök segítségével. A GR00T N1.7 egy Europa kártyán 66 milliszekundumos döntési időt ért el, miközben a LIBERO tesztfeladatain 20-ból 20-at teljesített.
- A GR00T N1.7 egy 3 milliárd paraméteres látás-, nyelv- és cselekvésmodell.
- A modell egyetlen Axelera AI Europa kártyán futott.
- A döntési időt 199, majd mérnöki optimalizálással 66 milliszekundumra csökkentették.
- A LIBERO-tesztben mind a 20 feladatot sikeresen teljesítette.
- A portolás AI-kódoló ügynökök irányításával, körülbelül egy hét részmunkaidős munkával indult.
Egy termékes szakember kezdte el a portolást
Az Axelera AI 2026. október 13-án bemutatott beszámolója szerint a vállalat egyik termékes munkatársa, gépi tanulási mérnöki háttér nélkül, körülbelül egy hét részmunkaidős munkával vitte át a GR00T N1.7 modellt a cég hardverére. A munkát AI-kódoló ügynökök irányításával végezte, nagyjából 500 dollárnyi tokenfelhasználás mellett. Az ügynököket négy-öt óránként, értekezletek között vagy lefekvés előtt vezette.
A cél az AxeleraScript, röviden AxScript nevű programozási réteg tesztelése volt. A vállalat szerint a hagyományos AI-gyorsító platformokon a fejlesztők gyakran modellkatalógusra és feketedobozként működő fordítóra támaszkodnak. Ha egy új modell vagy művelet nem támogatott, a fordító frissítésére kell várni. Az AxScript ezzel szemben Python-kernelként teszi lehetővé a modell egyes blokkjainak megírását, amelyeket a rendszer az Axelera AI hardverének memóriában végzett számítási magjaira fordít.
A folyamat alapja minden lépésnél egy rögzített numerikus referencia volt. Az egyes kerneleknek ezt kellett reprodukálniuk, mielőtt a következő elemre áttértek. A vállalat szerint a kvantálás ugyanahhoz a PyTorch-referenciához igazodott, amelyhez a kerneleket hasonlították.
A GR00T N1.7 felépítése miatt nehéz a feladat
A GR00T N1.7 két nagy részből áll. Az egyik a Qwen3-VL látás- és nyelvi alapmodellje, amely egy 24 blokkból álló vision transformerből és 16 dekóderrétegből épül fel. Két kamerakép és a robotnak adott utasítás alapján dolgozik. A másik rész egy 32 blokkból álló diffúziós transformer, az úgynevezett action head, amely négy flow-matching lépésben tisztázza 16 jövőbeli robotműveletből álló csomagot.
A tesztben a modell egy szimulált Panda robotkart vezérelt LIBERO-feladatokban. A kiindulási számítási környezetben, egy Intel Core i5-13500E processzoron, egy döntés 19,2 másodpercig tartott. A Metis platformra történő első portolás ezt 870 milliszekundumra csökkentette, miközben a modell mindkét fő része a kártyán futott. A PyTorch-referenciához mért jellemzővektor-hasonlóság 0,9995, a teljes művelet kimenetének hasonlósága 0,9992 volt.
A Metis optimalizálása után a döntési idő 644 milliszekundumra csökkent. Az Axelera AI szerint a diffúziós rész egy lépése 86,8-ról 64,0 milliszekundumra rövidült, ami 26 százalékos javulás volt. A módosítások között a műveletek ütemezésének finomhangolása és a több denoising lépésben változatlan kulcs- és értékvektorok újrafelhasználása szerepelt.
Az Europa kártyán 199 milliszekundumig jutottak
A portolás az Europa korai hozzáférésű SDK-jával egy délelőtt alatt elkészült. Az Europa nyolc memóriában végzett számítási magot, 200 GB/s memória-sávszélességet és 32 GiB memóriát kínál egyetlen kártyán. Az első változat 391 milliszekundumos döntési időt ért el, 0,9996-os akcióhasonlósággal és 20/20-as LIBERO-feladatsikerrel.
A következő optimalizálási lépésben a dekódert a feladat tényleges kontextushosszára fordították, a súlyokat a kártya két memóriaterülete között osztották meg, a két kameraképet pedig egyetlen indításban küldték át a látási modellen. A döntési idő 274 milliszekundumra csökkent.
A további javulást a kernelindítások és a grafikonok közötti többlet csökkentése adta. A diffúziós rész egy lépésenkénti 33 kernelindítás helyett négyet használt, több blokkot egyetlen hívásba kötve. A grafikon bemeneteinek számát is csökkentették. A teljes döntési idő végül 199 milliszekundum lett, a diffúziós rész négy lépése pedig 114-ről 67 milliszekundumra rövidült.
Az Axelera AI táblázata szerint a végső Europa-konfigurációban a LIBERO-feladatok sikeraránya 20/20 maradt. Az akciók hasonlósága 0,9965 volt a PyTorch-referenciához képest. A vállalat szerint ez a kisebb eltérés a rövidebb fordítási kontextusból adódott, és nem befolyásolta a zárt hurkú teszt eredményét.
A mérnöki finomhangolás 66 milliszekundumig vitte le az időt
Az első portolást és optimalizálást a termékes munkatárs végezte AI-ügynökök irányításával. Ezt követően egy Axelera AI-mérnök egy nap alatt tovább javította a rendszert. A beszámoló szerint a teljes hálózat, az action headet is beleértve, így 66 milliszekundum alatt futott le egy döntés, ami körülbelül 15 Hz-es működésnek felel meg.
A kezdeti 200 milliszekundum körüli eredmény már lehetővé tette a modell futtatását egyetlen Europa kártyán, pontosságvesztés nélkül a PyTorch-referenciához képest. A 66 milliszekundumos eredmény azt mutatja, hogy az AxScript programozhatósága mellett a hardverhez igazított ütemezés és a grafikon szerkezetének módosítása is jelentős szerepet játszott.
Az Axelera AI a projektet annak példájaként mutatja be, hogy egy, a vállalat szerint összetett, generatív robotikai modell új gyorsítóhardverre történő átvitele rövidebb fejlesztési ciklusban is elvégezhető. A kísérletben a GR00T N1.7 egy szimulált robotkart vezérelt, a közzétett eredmények pedig a cég Europa kártyájára, AxScript rétegére és a vizsgált LIBERO-feladatokra vonatkoznak.