GPU-szimulációval gyorsítaná az egészségügyi robotok fejlesztését az NVIDIA
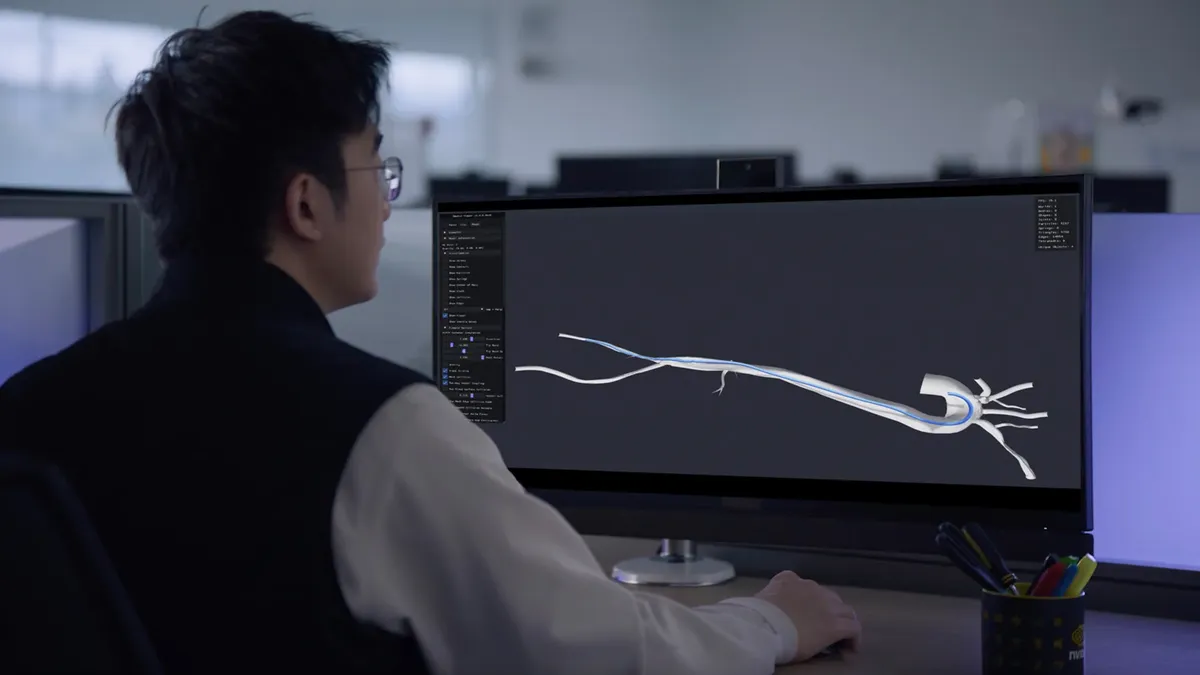
Az NVIDIA olyan GPU-alapú szimulációs keretrendszert mutatott be, amely betegspecifikus éranatómiában képes katéterek mozgását modellezni, és a robotok megerősítéses tanítását is támogatja. A vállalat szerint a megközelítés a ritka klinikai esetek és a korlátozott számú valós demonstráció problémájára adhat választ.
- Az NVIDIA nyílt forrású, GPU-gyorsított orvosi szimulációs keretrendszert fejleszt.
- Az Endoluminal Simulation Module betegspecifikus érrendszerben modellezi a katéterek navigációját.
- A rendszer 512 párhuzamos környezetben 60 Hz-es fizikai szimulációt ért el.
- A teljes szimulációs és renderelési ciklus közölt sebessége 63 képkocka másodpercenként.
- A cél a robotok tanítása, a szintetikus adatok előállítása és az egészségügyi fejlesztések gyorsítása.
Kevés adat, hosszú fejlesztési ciklus
Az egészségügyi robotika fejlesztői nem tudnak olyan könnyen nagy mennyiségű valós adatot gyűjteni, mint az önvezető járművek vagy az ipari robotok fejlesztői. Minden demonstrációhoz speciális felszerelés, klinikai szaktudás, valamint beteg vagy laboratóriumi környezet szükséges.
Az NVIDIA szerint a legtöbb csapat csak több száz demonstrációval rendelkezik, miközben a robusztus rendszerek tanításához több tízezerre lenne szükség. A valós adatokból emellett a ritka anatómiai eltérések, a nehéz fiziológiai helyzetek, a komplikációk és a hibamódok is gyakran hiányoznak, pedig ezek különösen fontosak a klinikai biztonság szempontjából.
A vállalat a fejlesztési sebességet is jelentős akadálynak tartja. A próbapadi fantomok, a holttesteken végzett vizsgálatok, az állatmodellek és a korlátozott klinikai értékelések továbbra is szükségesek, de költségesek és nehezen skálázhatók. Az NVIDIA szerint emiatt a teljes fejlesztési ciklus jelenleg 4 és 7 év között lehet.
Betegspecifikus anatómia és katéterek szimulációja
Az NVIDIA Medical Physics Simulation egy nyílt forrású, GPU-gyorsított képesség az NVIDIA Isaac for Healthcare részeként. A keretrendszerben anatómiai digitális ikrek hozhatók létre, modellezhetők az eszközök és a szövetek kölcsönhatásai, valamint orvosi képalkotás is beépíthető a szimulációba. A fejlesztés az NVIDIA Isaac Sim és NVIDIA Isaac Lab környezetében használható.
A keretrendszer egyik eleme, az Endoluminal Simulation Module, diagnosztikai és intervenciós eljárásokat modellez, amelyek során hosszú, hajlékony sebészeti eszközök mozognak testüregekben. Az általánosan elérhető kiadás a katéterek érrendszeren belüli navigációját mutatja be fluoroszkópos irányítás mellett.
A katétereket Cosserat-rúdként modellezik, így a rendszer a hajlítást, a csavarodást és a nyúlást is figyelembe veszi. A számításokhoz kiterjesztett pozícióalapú dinamikát, XPBD-t alkalmaznak. A közösen kezelt egyenletrendszer a forrás szerint lineáris időben oldható meg a műszer hosszához képest, miközben több eszköz párhuzamosan futtatható a GPU-n.
Megerősítéses tanulás GPU-n futó adatokkal
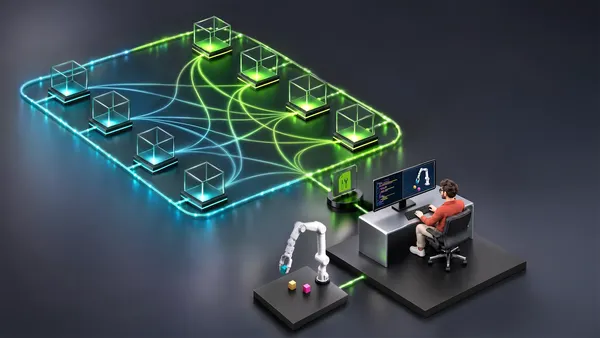
Az NVIDIA megoldása úgy kapcsolja össze a fizikát, a képalkotást és a robotok tanítását, hogy a szimuláció és a tanulás ugyanazon a GPU-n futhat. A Torch és a Warp közötti együttműködés másolás nélküli, teljes egészében GPU-n maradó adatkezelést tesz lehetővé. Az Isaac Lab kezeli a környezeteket és a futtatásokat, a fizikai megoldó pedig a megfigyelésekhez, a jutalmakhoz és a vezérléshez szükséges GPU-n tárolt tenzorokat adja vissza.
A bemutatott kísérletekben 512 párhuzamos környezetet és 1500 tanítási iterációt használtak. A közölt teljesítmény egy környezetben nagyjából 1300 Hz-es fizikai szimuláció, 512 környezetben 60 Hz-es futás, a teljes szimulációs és renderelési ciklusban pedig 63 képkocka másodpercenként, 256 × 256 pixeles felbontás mellett.
A keretrendszer klasszikus fizikai megoldókat és generatív világmodelleken alapuló szimulátorokat is kínál. Az NVIDIA szerint a két megközelítés kiegészítheti egymást: a klasszikus fizika determinisztikus garanciákat, a generatív szimuláció pedig változatos vizuális realizmust adhat. A cég július 28-i bejegyzése szerint a következő lépések között betegspecifikus katéteres szimulációk készítése, valamint a Cosmos-H Dreams modell interaktív kipróbálása szerepel.
NVIDIA Developer: Developing Healthcare Robotics with GPU-Native Medical Physics Simulation