A Spot már laboron kívül is önállóan mozgat autógumit
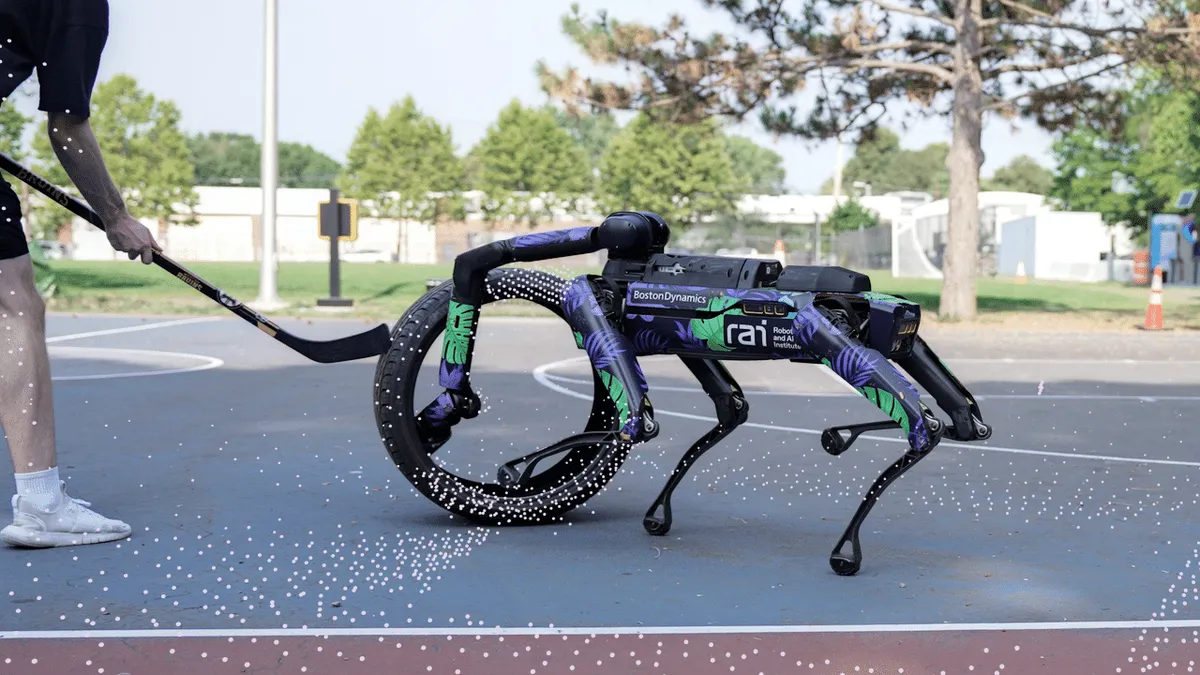
A RAI Institute olyan vezérlőrendszert fejlesztett a Spot robothoz, amely fedélzeti mélységkamerákkal keresi meg az autógumit, majd önállóan gurítja, felállítja vagy húzza azt. A robot a kutatók szerint korábban nem látott környezetben is képes reagálni a váratlan helyzetekre.
- A Spot fedélzeti mélységkamerákkal keresi meg az autógumit.
- A robot gurítani, felállítani, húzni és újra felállítani is képes a gumit.
- A fejlesztés minden képességet külön megerősítéses tanulási szabályozóval tanít.
- A Crossfade RL fokozatosan váltja fel a pontos helyzetadatokat kameraképekkel.
- A RAI Institute szerint a robot korábban nem látott környezetben is működik.
A laborból a szabadba lépett a robot
A RAI Institute október 27-én bemutatott fejlesztése egy korábbi kísérlet továbbfejlesztése. Abban a Spot egy 15 kilogrammos autógumit állított fel és gurított, miközben a robot lábait, testét és karját összehangoló vezérlőrendszer irányította. A gumi tömege meghaladta a robot karjának önálló emelési képességét, amely csúcsértékben 11 kilogramm, folyamatos terhelésként pedig 5 kilogramm.
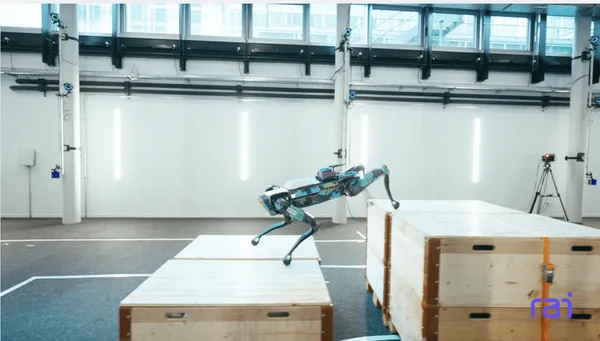
A korábbi megoldás kizárólag a laborban működött. A rendszer mennyezeti mozgáskövető kamerákból kapta a gumi helyzetét, a vezérlők futtatásához asztali számítógépre volt szükség, a külön megírt program pedig eldöntötte, mikor váltson a robot az egyes képességek között. Az új rendszer ezeket a feladatokat fedélzeti eszközökkel végzi el.
Minden feladatot megerősítéses tanulással tanítottak
A vezérlési rendszer két rétegből áll. A megerősítéses tanulással betanított mozgási szabályozó a robot egyensúlyát és járását kezeli, a képességszabályozó pedig meghatározza a test helyzetét és a kar mozgását. A korábbi változat több lehetséges művelet jövőbeli kimenetelét szimulálta, és ehhez asztali számítógépet, valamint külön vezérlési logikát használt.
Az új rendszerben minden képesség külön megerősítéses tanulási szabályozóként készül szimulációban. A betanítás során véletlenszerűen változtatják az autógumi tömegét, súrlódását és méretét, így a robot nem kizárólag egyetlen konkrét gumihoz igazodik. A RAI Institute szerint egy képesség néhány óra alatt betanítható egyetlen asztali grafikus processzoron, miközben egy jelenetben 16 000 és 64 000 közötti szimulált robot dolgozik párhuzamosan.
A képességszabályozó másodpercenként 50 alkalommal tíz számot ad ki. Ezek közül három a robot alapjának sebességét, hét pedig a kar ízületeinek célértékeit módosítja. A rendszer az autógumi gurítását, felállítását és húzását is kezeli, továbbá képes korrigálni, ha a gumi menet közben felborul.
A kamerás érzékelést fokozatosan építették be
A fejlesztés egyik nehézsége az volt, hogy a szimulációban a robot pontosan ismeri az autógumi helyzetét, a valóságban viszont csak a kamerák adataira támaszkodhat. A kutatók ezért háromlépcsős érzékelési folyamatot alakítottak ki. Először a pontos tárgyhelyzetet alakították át egy rejtett jellemzővektorra. Ezután a rendszer olyan helyzeteket is kapott, amikor a kamera nem látta a gumit. Végül mélységképekből kellett megtanulnia ugyanazt a jellemzővektort előállítani.
A RAI Institute ezt a módszert Crossfade RL-nek nevezi. A szabályozó a teljes tanítás alatt megerősítéses tanulással fejlődik, miközben a fokozatosan bevezetett új hálózati elemeket tudásátadással hangolják. A cég szerint ennek köszönhetően a robot már mozgás közben is képes kezelni az autógumi újrairányítását, és olyan környezetben is működik, amelyet korábban nem látott.
A felhasználás szempontjából a változás azt jelenti, hogy az embernek elegendő megadnia a célhelyet. A robot a RAI Institute bemutatása szerint ezután önállóan hajtja végre a teljes műveletsort, a gumi mozgatásától a felborulás utáni helyreállításig.
RAI Institute: Whole-Body Manipulation Outside the Lab