Az MIT X-Hinges szoftvere érintésre reagáló tárgyakat tervez
Az MIT kutatói olyan szoftvert fejlesztettek, amely automatikusan érzékelőket épít 3D-nyomtatott tárgyakba. Az X-Hinges lámpák, kesztyűk, játékok és tárgyfelismerő eszközök készítését is támogatja, amelyek érzékelik az emberi érintést és mozgást.
- Az X-Hinges automatikusan érzékelőket épít 3D-nyomtatott tárgyakba.
- A szoftver külön anyagot használ az érzékelőkhöz és a vezető elemekhez.
- A felhasználó legfeljebb három mozgástengelyt állíthat be.
- A kutatók robotkesztyűt, alkalmazkodó lámpát és tárgyfelismerő eszközt készítettek.
- A rendszer jelenlegi kihívása a 3D-nyomtatott tárgyak eltérő kalibrációja.
Külön anyag az érzékelőknek és a vezetékeknek
Az MIT Számítástechnikai és Mesterséges Intelligencia Laboratóriumának (CSAIL) és a kínai Tianjin University kutatói olyan 3D-nyomtatási megközelítést mutattak be, amelynél az interaktív tárgyakba már a gyártás során kerülnek be az érzékelők és a vezető, vezetékhez hasonló elemek.
A korábbi megoldásoknál ezt a két alkatrészt jellemzően ugyanabból az anyagból készítették. Emiatt hasonló jeleket bocsátottak ki, ami megnehezítette az adatok értelmezését. Egy robotkéznek utasításokat közvetítő kesztyű például nem mindig tudta kiszűrni a zajt vagy ellenőrizni a felhasználó mozdulatainak szögét.
Az X-Hinges két különböző anyagot helyez el automatikusan. Az érzékelők olyan szálból készülnek, amely a lehető legerősebb jelet továbbítja, míg a vezető elemekhez használt másik anyag kevésbé zavarja az érzékelést.
Háromféle mozgást is megtervezhet a felhasználó
A szoftverben a felhasználó különböző formák összekapcsolásával állíthatja össze a tárgyat, majd megadhatja, hogyan mozogjanak az egyes részek. A rendszer legfeljebb három mozgástengelyt támogat: az összenyomást, a fel-le, valamint az oldalirányú mozgást.
Az érzékelők ott jelennek meg, ahol a tárgy meghajlik, például egy robotkéz ízületeinél. Így a rendszer több irányból is képes rögzíteni a mozgásadatokat. Jiaji Li, az MIT villamosmérnöki és számítástechnikai tanszékének posztdoktori kutatója és a CSAIL munkatársa szerint az eljárás olyan, mintha a hétköznapi tárgyakba egyfajta tudatos elemet építenének.
Az X-Hinges négyféle alapformát kínál: egyedi alakzatot, hengert, téglalapot és vékony körvonalat. A kutatók például egy rajzfilmcápára hasonlító videojáték-vezérlőt készítettek. Egyedi formát terveztek a farokhoz, majd úgy állították be, hogy az fel-le mozogjon, mint egy joystick.
Robotkesztyű, alkalmazkodó lámpa és tárgyfelismerő eszköz
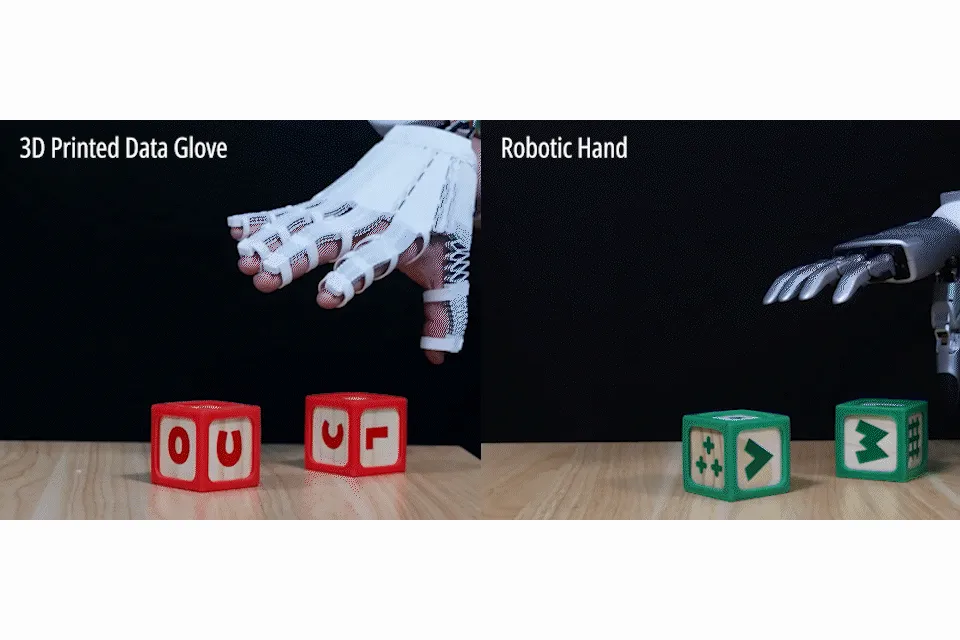
A kutatók egy olyan kesztyűt is készítettek, amely megtaníthatja a robotot különböző tárgyak megfogására. A kesztyű alkalmazkodik a felhasználó kezének méretéhez, érzékeli az ujjak ízületeinek hajlását, majd gyorsan továbbítja az adatokat egy humanoid kéznek, amely utánozhatja a mozdulatokat. A megoldás a forrás szerint gyárakban és otthonokban lehet hasznos, ahol a robotoknak gyorsan kell új interakciókat megtanulniuk.
Egy origamiszerű, kisméretű lámpa a megfogás érzékelése alapján állítja a fényerejét. A kutatók olyan eszközt is készítettek, amely a rajta elhelyezett tárgyakat azonosítja. A forrás példaként a banánt említi, amelyet a rendszer a szenzorok által rögzített tapintási adatok alapján szinte azonnal felismerhet.
Az ilyen fizikai érzékelés tárgyfelismerő rendszerekben is alkalmazható, például repülőtereken és élelmiszerüzletekben.
A kalibráció még akadályt jelent
Az X-Hinges jelenlegi korlátja, hogy minden 3D-nyomtatott tárgy elektromos elemeinek elrendezése kissé eltérhet. Emiatt két kívülről azonos eszköz sem feltétlenül ad ugyanolyan szenzorértékeket. Ez különösen fontos lehet például két különböző felhasználónak készülő, deformálható fitneszkesztyűknél.
A kutatók ezt egy számítógépes látórendszerrel kezelik, amely újrakalibrálja a kimeneteket, hogy azonos típusú tárgyaknál összehangolja az adatokat. A következő cél egy beépített jelújrakalibráló mechanizmus fejlesztése.
Jiaji Li korábbi munkáiban olyan, 3D-nyomtatott, ínmeghajtású mechanizmusokat készített, amelyek mozgásra tették képessé a tárgyakat. Az X-Hinges ehhez az érzékelést adja hozzá. A kutatók hosszabb távon a mozgatást és az érzékelést egyetlen nyomtatási folyamatban szeretnék létrehozni. A munkát november elején, az ACM Symposium on User Interface Software and Technology konferencián mutatják be.