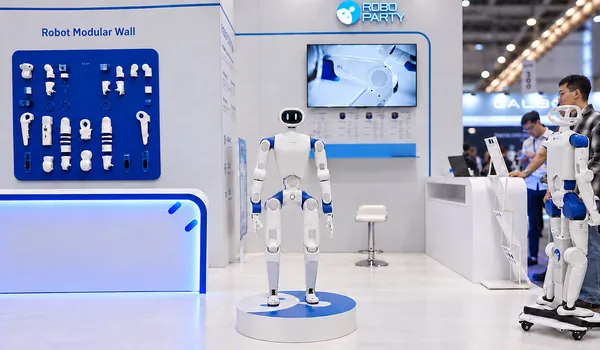
Az LF AI & Data Foundationhöz csatlakozott az AIRSEAI
Az LF AI & Data Foundationhöz csatlakozott az AIRSEAI, a Shenzhen Institute of Artificial Intelligence and Robotics for Society által kezdeményezett nyílt forráskódú fizikai AI-projekt. A kezdeményezés egységes keretrendszerrel kezelné a robotikai platformok széttagoltságát, és különböző hardverek, szoftverek és AI-modellek együttműködését tenné lehetővé.
- Az AIRSEAI csatlakozott az LF AI & Data Foundationhöz.
- A projekt a robotikai platformok és hardverek közötti együttműködést célozza.
- Az AIRSEAI 2.0 látáson alapuló taktilis érzékelést és modellkészletet kínál.
- A tervezett AIRSEAI 3.0 különböző robotok összehangolt működését támogatná.
- A kezdeményezés kutatókat, fejlesztőket és gyártókat vár az együttműködéshez.
Semleges alapot kap a fizikai AI fejlesztése
Az LF AI & Data Foundation, amely a Linux Foundation mesterséges intelligenciával és adatokkal foglalkozó ernyőszervezete, 2026. augusztus 26-án jelentette be az AIRSEAI csatlakozását. A projekt célja, hogy a robotikai intelligencia valós környezetben történő telepítéseken keresztül fejlődjön.
A szervezet szerint a fizikai AI, vagyis a mesterséges intelligencia fizikai rendszerekbe történő integrációja jelenleg több, egymástól elkülönülő területre tagolódik. A robotikai platformok gyakran saját, zárt rendszereket használnak, a szoftverek hardverekhez kötődnek, az adathalmazok és a modellek pedig nehezen értékelhetők vagy használhatók újra.
Az AIRSEAI az LF AI & Data Foundation alatt semleges együttműködési környezetet biztosítana kutatóknak, fejlesztőknek és gyártóknak. A közlemény szerint a keretrendszer lehetővé teszi az intelligens rendszerek tesztelését és telepítését különféle hardverarchitektúrákon, gyártói kötöttség nélkül.
Három lépcsőben fejlesztenék a robotikai intelligenciát
Az AIRSEAI ütemterve három szakaszra épül. Az első a moduláris, egyrobotos intelligenciára összpontosít. Ezt követi az adatvezérelt, kétkarú manipuláció, majd a kollektív, alkalmazkodó intelligencia fejlesztése.
A projekt 2.0-s változata olyan, gyártásra kész funkciókat tartalmaz, mint a látáson alapuló taktilis érzékelés és egy rugalmas modellkészlet. A közlemény nem részletezi, hogy ezek a funkciók milyen konkrét robotokon vagy alkalmazásokban érhetők el.
A jövőbeli AIRSEAI 3.0-frissítések célja, hogy a különböző típusú robotok elosztott környezetekben is összehangoltan működhessenek. A projekt ehhez közös alapot kíván létrehozni a következő generációs fizikai AI-rendszerek számára.
Közös infrastruktúrát építenének az ökoszisztémának
Mark Collier, a Linux Foundation AI- és infrastruktúra-üzletágának vezérigazgatója, valamint az LF AI & Data ügyvezető igazgatója szerint a fizikai AI új kihívásokat jelent a mesterséges intelligencia és a fizikai világ kapcsolatában. „Az AIRSEAI házigazdájaként az LF AI & Data Foundation segít lebontani azokat a zárt, saját tulajdonú silókat, amelyek hosszú ideje akadályozzák a robotikai innovációt, és nyílt, együttműködésen alapuló ökoszisztémát biztosít, amely garantálja, hogy a fizikai AI jövője együttműködő, skálázható és a globális közösség által vezérelt legyen”, mondta.
Shaoshan Liu, az AIRSEAI kezdeményezője és a Shenzhen Institute of Artificial Intelligence and Robotics for Society fizikai AI-ért felelős igazgatója úgy fogalmazott: „Úgy véljük, hogy az AIRSEAI alapvető nyílt infrastruktúrát biztosít a robotikai evolúció lehetővé tételéhez.” Szerinte a projekt az adatokat, a modelleket, a szoftvereket és a különböző robotikai platformokat kapcsolja össze, így a robotok valós telepítéseken keresztül folyamatosan tanulhatnak, alkalmazkodhatnak és fejlődhetnek.
Az AIRSEAI-hez hozzájárulni kívánó szervezetek a projekt weboldalán és GitHub-oldalán tájékozódhatnak. A kezdeményezés az LF AI & Data Foundation keretében olyan nyílt közös alapot kínál, amely a közlemény szerint csökkentheti a platformok közötti elszigeteltséget, és megkönnyítheti a robotikai intelligencia megosztását.
LF AI & Data Foundation: LF AI & Data Foundation Welcomes AIRSEAI to Unite Open Source Embodied AI Ecosystem