Az AIRSEAI a több robot együttműködése felé fejleszti a megtestesült AI-t
Az AIRSEAI nyílt mérnöki programja lépésről lépésre fejlesztené a megtestesült mesterséges intelligenciát, az egyetlen robot képességeitől a több, eltérő robot összehangolt működéséig. A projekt szerint az általános célú humanoid robotok helyett egy evolúciós, alkalmazásokhoz igazodó út vezethet el széles körben használható rendszerekhez.
- Az AIRSEAI 1.0 egykarú mobilplatformon épít megbízható robotikai ciklust.
- Az AIRSEAI 2.0 az OPENARMS kétkarú platformra és adatvezérelt manipulációra épül.
- A projekt látásalapú tapintásérzékelést és teljes adatkezelési folyamatot is vizsgál.
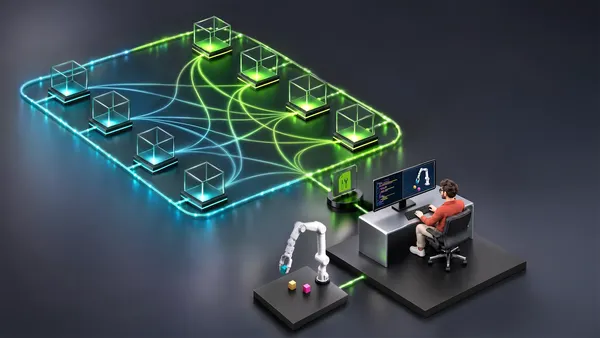
- Az AIRSEAI 3.0 eltérő robotok, peremrendszerek és felhőerőforrások koordinációját kutatná.
- A nyílt forráskódú fejlesztés többféle robotforma és modell együttműködését támogatja.
A fejlesztés első lépése a megbízható robot
Shaoshan Liu, az LF AI & Data Foundation oldalán 2026. augusztus 26-án megjelent írásában az AIRSEAI háromlépcsős fejlesztési tervét mutatta be. A kiindulópont egy szándékosan korlátozott, egykarú mobilplatform, az AIRSEAI 1.0.
A rendszer moduláris navigációt, nagy nyelvi modell által támogatott magas szintű feladattervezést, hibákra reagáló újratervezést és szimulációs ellenőrzést használ. A cél egy megbízható érzékelési, cselekvési, hibafelismerési és helyreállítási ciklus kialakítása. A projekt ROS 2 architektúrája különválasztja a navigációt, a tervezést, az érzékelést és a vezérlést, így ezeket a részeket egymástól függetlenül lehet fejleszteni.
Az AIRSEAI 1.0 esetében a szimuláció nem pusztán látványos bemutatók elkészítésére szolgál. A projekt szerint ismételhető környezetet ad a rendszer viselkedésének ellenőrzéséhez, még a valódi telepítés előtt.
A kétkarú robot adatvezérelt manipulációt hoz
Az AIRSEAI 2.0 az egyetlen kar helyett az OPENARMS kétkarú platformra épít. A váltást a valós feladatok szerkezete indokolja: számos otthoni, laboratóriumi, szolgáltatási és ipari műveletnél az egyik kéz stabilizál, miközben a másik manipulál, vagy a robotnak összehangolt emelést, tárolók nyitását és rugalmas tárgyak kezelését kell megoldania.
A második szakasz egy rugalmas modellkészletet vezetne be az egyetlen, rögzített modellre épülő megközelítés helyett. A különböző feladatok eltérő érzékelési, következtetési, vezérlési és számítási igényeket támasztanak, ezért a projekt cserélhető moduláris interfészekkel tenné lehetővé a modellek és szabályozási megoldások értékelését és fejlesztését.
Az értékelésben a sikeres feladatvégrehajtás mellett azt is vizsgálnák, hogy a rendszer hol és miért hibázik. Az AIRSEAI 2.0 külön figyelmet fordít a szimuláció és a valóság közötti eltérésre. A projekt teljes adatfolyamot alakítana ki az adatgyűjtéstől a tanításon, finomhangoláson és értékelésen át a telepítésig.
A fejlesztés része a látásalapú tapintásérzékelés is. Ez a robot ujjbegyénél fellépő deformációról, erőeloszlásról, textúráról, élekről és csúszásról adhat információt, amelyet a távolabbról működő kamerák nem feltétlenül tudnak biztosítani.
A harmadik szakaszban többféle robot működne együtt
Az AIRSEAI 3.0 az egyedi robotok képességeitől a heterogén robotok kollektív, alkalmazkodó intelligenciája felé lépne tovább. A projekt abból indul ki, hogy a fizikai világ különböző feladatköröket tartalmaz. A kerekes platform hatékony lehet szállításban, a kétkarú rendszer manipulációban, a drón ellenőrzésben, a lábbal közlekedő robot pedig nehéz terepen.
Ahelyett, hogy minden képességet egyetlen robotba kényszerítenének, az AIRSEAI 3.0 az eltérő gépek összehangolását kutatná. A tervezett témák között szerepel az alkalmazkodó feladatkiosztás, a kommunikációt figyelembe vevő tervezés, a csoportszintű tanulás, valamint a robotok, peremrendszerek és felhőalapú erőforrások közötti koordináció.
A nyílt forráskódú működés azért fontos a program számára, mert többféle megvalósítást, átlátható értékelést, közös interfészeket és újrahasznosítható adatokat tesz lehetővé. Az LF AI & Data Foundation technikai irányító bizottsága, nyilvános hozzájárulási folyamata, nyílt ütemterve és közösségi egyeztetései azt a célt szolgálják, hogy a projekt ne egyetlen robotformához, modellcsaládhoz vagy számítási platformhoz kötődjön.
A három szakasz irányt jelöl, nem minden alkalmazásra érvényes előrejelzést. A projekt szerint a raktári rendszerek, az egészségügyi robotok és a mezőgazdasági platformok eltérő sorrendben és eltérő prioritásokkal fejlődhetnek. Az AIRSEAI következő közvetlen feladatai között a multimodális adatfolyam elkészítése, a kétkarú hardver és a tapintásérzékelés integrálása szerepel.
LF AI & Data Foundation: From Single-Robot Skills to Collective Intelligence: An Evolutionary Path for Embodied AI through AIRSEAI