A CMU módszert fejlesztett a humanoid robotok biztonságos leállítására
A Carnegie Mellon University és a Siemens olyan módszert fejlesztett, amely felismeri, ha egy humanoid robot vészhelyzetben nem tud biztonságosan leállni. A PRISM jelenleg emberi kezelőket figyelmeztet, később azonban maguk a robotok is használhatják.
- A CMU és a Siemens a humanoid robotok biztonságos leállítását vizsgálta.
- A PRISM figyelmezteti a kezelőt, ha a robot nem tud biztonságosan megállni.
- A szimuláció ritka és kritikus robotállapotok vizsgálatát tette lehetővé.
- A módszert később maguk a robotok is használhatják a veszély felismerésére.
- A kutatást az IROS 2026 konferencián mutatják be Pittsburghben.
A hagyományos vészleállítás humanoidoknál veszélyes lehet
A humanoid robotok egyre gyakrabban működhetnek emberek és más robotok közelében, ezért a meghibásodások következményei komolyabbá válhatnak. A Carnegie Mellon University Robotics Institute kutatói szerint a robotok nekiütközhetnek akadályoknak, eleshetnek, vagy akár véletlenül meg is rúghatnak valakit. A CMU közleménye egy olyan esetről is ír, amelyben egy gyerek megsérülhetett volna, de nem szenvedett komoly sérülést.
A robotbiztonságban régóta használt vészleállító, vagyis E-stop ipari robotoknál általában megszakítja az áramellátást és leállítja a mozgást. Egy helyhez kötött ipari robotnál ez működőképes megoldás lehet. A humanoid robotoknak azonban energiára van szükségük az egyensúlyuk és az ízületeik irányításához. Ha egyszerűen elveszik tőlük az áramot, összeeshetnek, és ezzel magukban vagy a környezetükben is kárt tehetnek.
A leállítás biztonságát a környezet határozza meg
A kutatók ezért azt vizsgálták, mikor lehet egy humanoidot biztonságosan leállítani. Az egyik megoldás szerint a robotot először semleges helyzetbe kell irányítani. A CMU vizsgálatában ez azt jelentette, hogy a robot álló helyzetben, lelógó karokkal várta a további lépéseket. Ezután például tartóhevedert lehet rá erősíteni, és biztonságosan kikapcsolni.
A semleges helyzetbe állítás azonban nem minden körülmények között kockázatmentes. Veszélyt jelenthet, ha emberek vagy akadályok veszik körül a robotot, ha csúszós vagy egyenetlen felületen dolgozik, illetve ha tárgyat tart a kezében. Changliu Liu, a CMU Robotics Institute docense szerint a humanoidok képesek sérülést okozni, ezért a leállítás módját mindig az adott helyzethez kell igazítani.
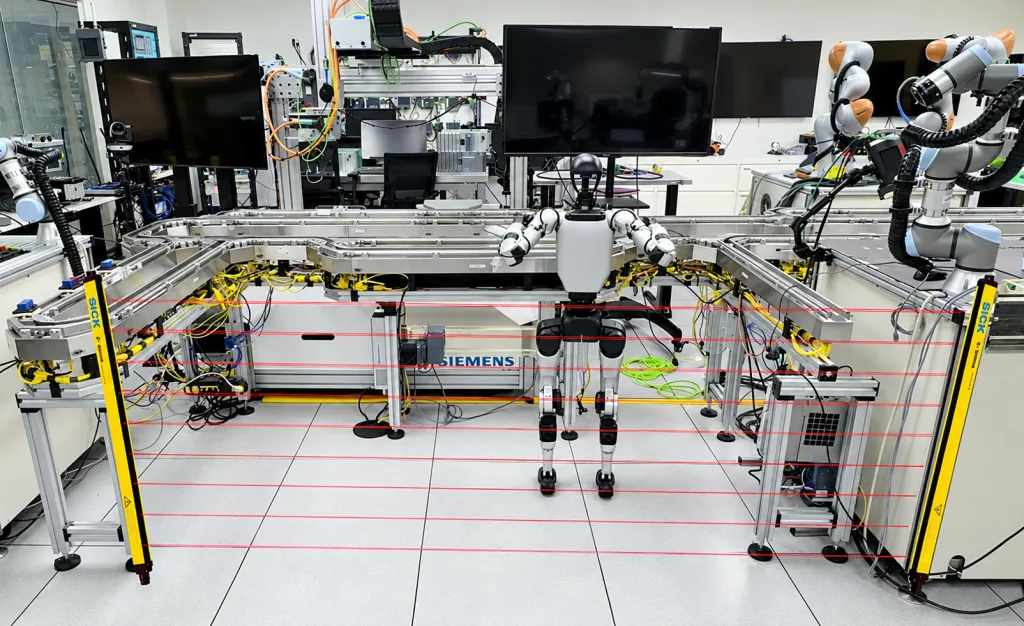
Yifan Sun, a projektet vezető robotikai doktorandusz egy példát is említett: ha a robot egy ember közelében lévő futószalaghoz közeledik, az aktuális állapota veszélyessé válhat. Ilyenkor a kezelő leállíthatja a robotot, vagy egy kevésbé kockázatos helyre irányíthatja.
A PRISM szimulációval keresi a kockázatos állapotokat
A CMU és a Siemens kutatói szimulációkkal vizsgálták, mely környezetek és tevékenységek akadályozhatják a biztonságos leállást. A szimuláció lehetővé tette számukra, hogy ritka, de kritikus állapotokat is tanulmányozzanak anélkül, hogy valódi robotban vagy a környezetben kárt okoznának.
Az eredmény a Proactive Refinement of Importance-sampled Stoppability Monitor, röviden PRISM lett. A módszer figyeli a humanoid működését, és figyelmezteti az emberi kezelőt, ha a robot várhatóan nem tud biztonságosan leállni. A kutatók ezzel egy olyan biztonsági burkot határoztak meg, amelyen belül a robot leállítható. Ha a robot az adott műveletek vagy környezeti feltételek miatt ezen kívülre kerül, előfordulhat, hogy nem tud biztonságosan megállni.
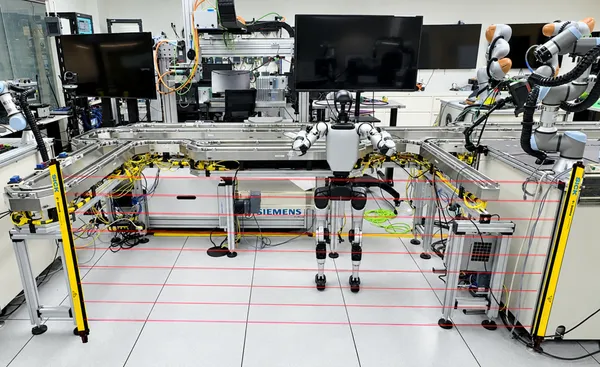
A Siemens egy kereskedelmi forgalomban elérhető, valamivel több mint négy láb magas roboton mutatta be a PRISM működését. A tesztek alapján a rendszer lehetővé tette a proaktív biztonsági felügyeletet, és támogathatta a hibabiztos viselkedések tanúsítását. Ez különösen fontos a Siemens számára.
A jövőben a robotok maguk is felismerhetik a veszélyt
A PRISM jelenleg emberi irányító számára készült monitor. Sun szerint azonban a módszert maga a robot is használhatná annak felismerésére, hogy magas kockázatú helyzetbe került. Így a humanoid elkerülhetné a biztonsági burkon kívüli állapotokat, vagy a lehető legrövidebb időt tölthetné bennük.
A kutatók szerint ez a fajta tudatosság további veszélyes helyzetek azonosításához és a biztonságosabb működés javításához is hozzájárulhat. A kutatásban Liu és Sun mellett Yiyuan Pan, a robotika mesterszakos hallgatója, Shangtao Li, a gépészmérnöki mesterszakos hallgató, valamint a Siemens Foundational Technologies Division három munkatársa, Caiwu Ding, Tao Cui és Lingyun Wang vett részt.
A Siemens és a National Science Foundation támogatta a vizsgálatot. Az eredményeket az IROS 2026 konferencián mutatják be, amelyet szeptember 27. és október 1. között rendeznek Pittsburghben.
CMU School of Computer Science: Knowing Their Limits