A humanoid robotok biztonságos leállítását vizsgálja a CMU és a Siemens
A Carnegie Mellon University és a Siemens olyan módszert dolgozott ki, amely megmutatja, mikor állítható le biztonságosan egy humanoid robot. A PRISM rendszer figyelmeztetheti a kezelőt, ha a robot leállítása veszélyes lehet.
- A CMU és a Siemens a humanoid robotok biztonságos leállítását vizsgálta.
- A PRISM figyelmeztetheti a kezelőt, ha a robot nem állítható le biztonságosan.
- Az azonnali áramtalanítás egyensúlyvesztést és összeomlást okozhat.
- A módszert szimulációkkal és egy kereskedelmi robottal tesztelték.
- A kutatók szerint a PRISM-et később maga a robot is használhatná.
A vészleállítás humanoid robotoknál új kockázatokat rejt
A humanoid robotok egyre gyakrabban működnek emberek és más robotok közelében, ezért a biztonsági intézkedések fejlesztése kiemelt feladat. A Carnegie Mellon University Robotics Institute kutatói szerint egy meghibásodó robot sérülést okozhat. Az interneten olyan videók is nagy figyelmet kapnak, amelyeken humanoid robotok akadályoknak ütköznek, elesnek, vagy véletlenül megrúgnak egy gyermeket. A forrás szerint a gyermek az egyik ilyen esetben nem sérült meg súlyosan.
Changliu Liu, a CMU docense és az Intelligent Control Lab tagjai ezeket az eseteket a humanoidok jelentette veszélyek látványos példáinak tekintik. „Látjuk, hogy a humanoidok árthatnak az embereknek”, mondta Liu. A kutató szerint a robotok biztonságának javítása alapvető fontosságú, ahogy a humanoidok egyre több munkahelyen, nyilvános térben és otthonban jelennek meg.
A leállítás nem jelentheti egyszerűen az áram elvételét
A robotbiztonságban régóta alkalmazott vészleállító, vagyis E-stop rendszer ipari robotoknál általában az áramellátás megszakításával állítja le a mozgást. Egy helyhez kötött ipari robot esetében ez működőképes megoldás lehet. Egy humanoid robotnak azonban energiára van szüksége az egyensúlyozáshoz és az ízületei irányításához. Az áram azonnali elvétele ezért a robot összeomlását okozhatja, ami a gépet vagy a közelében tartózkodó személyeket is veszélyeztetheti.
A kutatók ezért azt vizsgálták, hogyan lehet a robotot először semleges helyzetbe irányítani. A CMU tanulmányában ez azt jelentette, hogy a robot álló helyzetben, két oldalán lelógó karokkal várta a további beavatkozást. Ezután például tartóhevederrel lehetett volna rögzíteni, majd biztonságosan kikapcsolni.
Ez a visszaállítás azonban nem minden esetben biztonságos. A robot körül lehetnek emberek vagy akadályok, a talaj lehet csúszós vagy egyenetlen, illetve a gép tárgyat is tarthat a kezében. „Nem mindig biztonságos ezt a visszatérést a semleges helyzetbe végrehajtani”, mondta Liu a CMU közleménye szerint.
A PRISM a veszélyes helyzeteket azonosítja
Liu, Yifan Sun robotikai doktorandusz és a Siemens munkatársai szimulációkkal keresték azokat a körülményeket, amelyek akadályozhatják a humanoid biztonságos leállítását. A szimuláció lehetővé tette ritka, de kritikus állapotok vizsgálatát anélkül, hogy egy valódi robotban kár keletkezne.
Az így létrejött rendszer neve Proactive Refinement of Importance-sampled Stoppability Monitor, röviden PRISM. A módszer meghatározza a robot azon műveleteinek és környezetének feltételeit, amelyek között biztonságosan leállítható. Ezen a biztonsági tartományon kívül a robot nem feltétlenül tud veszély nélkül megállni.
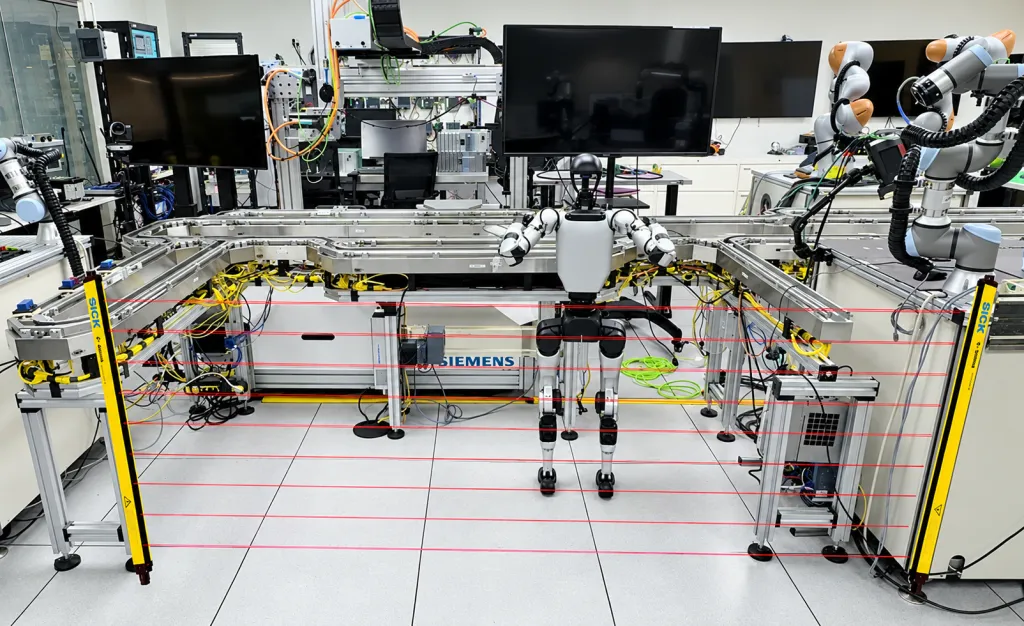
„Amikor például a robot egy, a közelben dolgozó emberrel működő szállítószalaghoz közeledik, a jelenlegi állapota veszélyessé válhat, és a kezelő le akarhatja állítani a robotot, vagy egy kevésbé kockázatos helyre mozdíthatja”, mondta Sun.
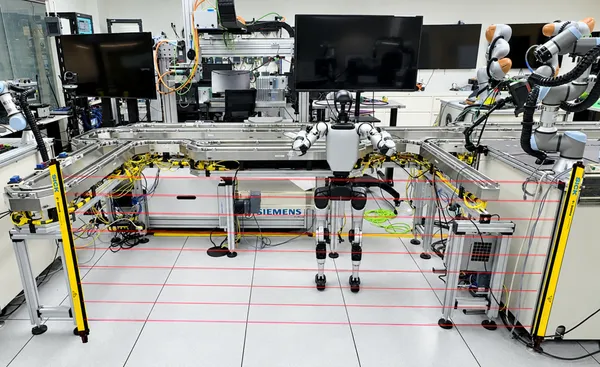
A Siemens egy valamivel több mint négy láb magas, kereskedelmi forgalomban kapható robottal mutatta be a PRISM működését. A tesztek során a kutatók szerint a rendszer lehetővé tette a megelőző biztonsági felügyeletet, és támogathatta a hibabiztos viselkedések tanúsítását, amely a Siemens számára különösen fontos.
A jövőben maga a robot is felismerheti a veszélyt
A PRISM-et jelenleg emberi kezelő számára készült felügyeleti rendszerként tervezték. Sun szerint azonban a módszert később maga a robot is használhatná annak felismerésére, ha magas kockázatú helyzetbe került. Így elkerülhetné, vagy legalább csökkenthetné azt az időt, amelyet a biztonsági tartományon kívül tölt.
Ez a képesség további kockázatos helyzetek azonosításához és biztonságosabb működéshez vezethet. A kutatás eredményeit az IROS 2026 konferencián mutatják be, amelyet szeptember 27. és október 1. között rendeznek Pittsburghben. A projektben a CMU és a Siemens kutatói mellett Yiyuan Pan, Shangtao Li, Caiwu Ding, Tao Cui és Lingyun Wang vett részt. A tanulmányt a Siemens és az amerikai National Science Foundation támogatta.
CMU School of Computer Science: Knowing Their Limits