Így taníthatják meg a robotokat, hogy megértsék az emberek kérdéseit
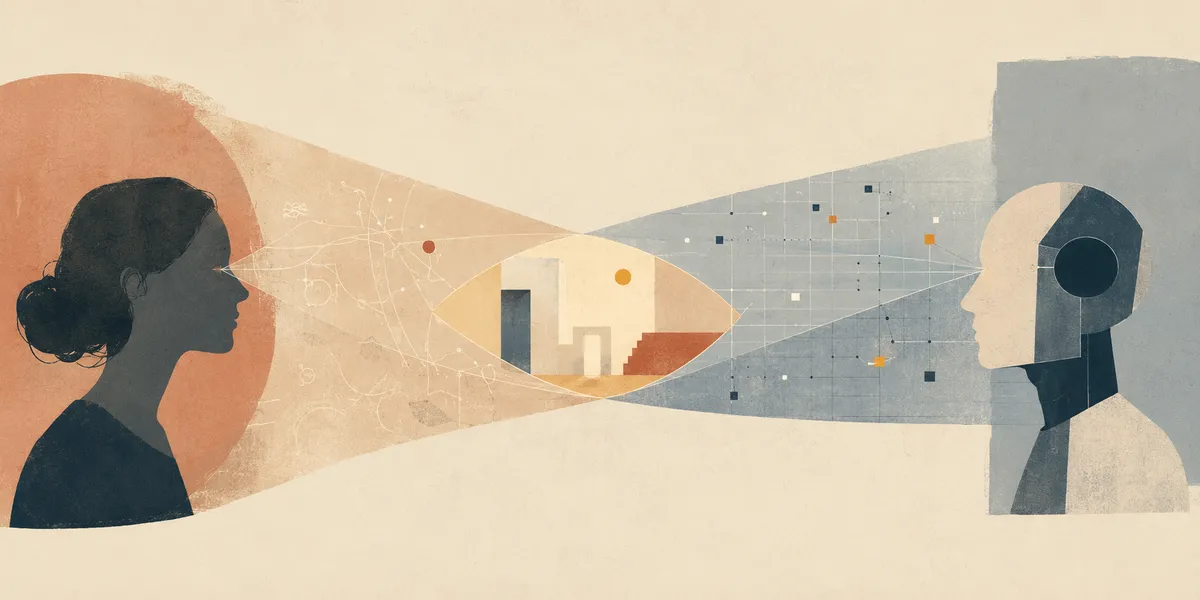
A USC és az amerikai hadsereg kutatói azt vizsgálták, hogyan tud egy robot beszélt kérdések alapján releváns megfigyeléseket keresni veszélyes, gyenge jelű környezetben. Eredményeik szerint az emberi ítélet és az automatizált keresés együtt hatékonyabb lehet, mint bármelyik önállóan.
- A USC és az ARL gyenge jelű környezetben vizsgálta a robotok és emberek párbeszédét.
- A résztvevők folyamatos videó helyett beszédet, térképet és időnként kért állóképeket használtak.
- A kutatók hatvan, egyenként 20 perces videóból létrehozták a Video-SCOUT adathalmazt.
- A NOVA az emberi értékeléssel együtt jobban teljesített, mint az önálló emberi vagy automatizált megoldások.
- A kutatás célja a megosztott tudással rendelkező emberek és intelligens rendszerek hatékonyabb együttműködése.
Közös mentális modellre van szükség
Egy konfliktuszónában működő robotot az operátor úgy irányíthat, hogy közben nem lát folyamatos videóképet. A rossz jelátvitel miatt csak beszélt kérdéseket tehet fel, például arról, járt-e már valaki az épületben, mire használták az adott helyiséget, vagy láthatók-e idegen megszállásra utaló jelek.
A USC Institute for Creative Technologies kutatói, David Traum és Kallirroi Georgila szerint ilyen helyzetben az a központi kérdés, hogyan hangolható össze két alapvetően különböző intelligencia célja. Traum a USC Viterbi School of Engineering és a USC Stevens School of Computing and Artificial Intelligence számítástechnikai kutatóprofesszora, valamint az ICT Natural Language Dialogue Group vezetője. Georgila ugyanezen a területen kutató docens, szakterületei közé tartozik a természetes nyelvi párbeszéd, a megerősítéses tanulás, a beszédfeldolgozás és a felhasználói szimuláció.
Traum a közös alap, vagyis a common ground fontosságát emeli ki. Ez azt jelenti, hogy a párbeszéd nem pusztán információcsere. A résztvevők közös mentális modellt alakítanak ki arról, mi hangzott el, mit tudnak mindketten, mi bizonytalan, és milyen célt próbálnak elérni.
Robotirányítás folyamatos videó nélkül
A kutatók az amerikai hadsereg kutatólaboratóriumával, az ARL-lel együttműködve vizsgálták, hogyan azonosíthatja és közölheti a robot azokat a megfigyeléseket, amelyek választ adnak az ember kérdéseire. A kutatás a MAGMaR konferencián Best Paper Award díjat kapott.
A kísérletben egy gyenge jelű, belső térben zajló felderítési helyzetet modelleztek. A résztvevők nem láttak folyamatos videófolyamot. A robot mozgását egy térképen követhették, és a küldetés közben időnként állóképeket kérhettek, miközben beszélt párbeszéddel irányították a rendszert.
„A robotok nem emberek, ezért nem pontosan úgy beszélnénk velük, mint az emberekkel”, mondta Traum a USC beszámolója szerint. Hozzátette, hogy ezzel párhuzamosan azt is meg kell oldani, hogyan lehet olyan robotot tervezni, amely az emberek által elvárt módon képes kommunikálni.
A csapat úgynevezett Wizard of Oz módszert használt. A robot mozgását az egyik kutató irányította, míg egy másik a résztvevővel folytatott párbeszédet kezelte. Így megfigyelhették, hogyan tesznek fel az emberek kérdéseket, hogyan tisztázzák a félreértéseket, és miként utalnak a robot által már felkeresett helyekre.
A NOVA az emberi ítélettel együtt teljesített jobban
Az interakciókból létrehozták a Video-SCOUT adathalmazt, amely hatvan, egyenként 20 perces robotfelderítési videót és a hozzájuk tartozó emberi párbeszédeket tartalmazza. A USC és az ARL kutatói erre építve fejlesztették ki a Non-Event Oriented Video Assessments, röviden NOVA nevű AI-keretrendszert.
A NOVA célja, hogy a felvételekből az adott kérdéshez leginkább kapcsolódó képkockákat keresse meg. A rendszert más AI-keretrendszerekkel is összevetették. Georgila szerint az eredmények alapján a rendszerek emberi értékeléssel kombinálva jobban teljesítettek, mint amikor csak emberek vagy csak automatizált modellek dolgoztak.
Az eredmény a kutatók tágabb munkájába illeszkedik, amely több mint két évtizede vizsgálja az emberek és robotok közötti párbeszédet, a beszéd, a látás és a térbeli információk kapcsolatát, valamint több ember és intelligens ügynök közös munkáját. A vizsgált helyzetek közös tanulsága, hogy a kommunikációt akkor kell kialakítani, amikor az emberek, a gépek és a különböző információs csatornák eltérő tudással rendelkeznek.
Georgila szerint a szimuláció lehetővé teszi, hogy a társalgási AI-ügynökök még bevetés előtt, biztonságos környezetben tanuljanak a hibákból. Ez különösen fontos lehet olyan helyzetekben, ahol a robotokat távolról, korlátozott információ alapján irányítják, és a végső értelmezést az ember végzi.
USC Viterbi (AI): How to See Eye to Eye With AI