Hat hét alatt tengeri bemutatóra álltak össze a SeaShark drónhajók
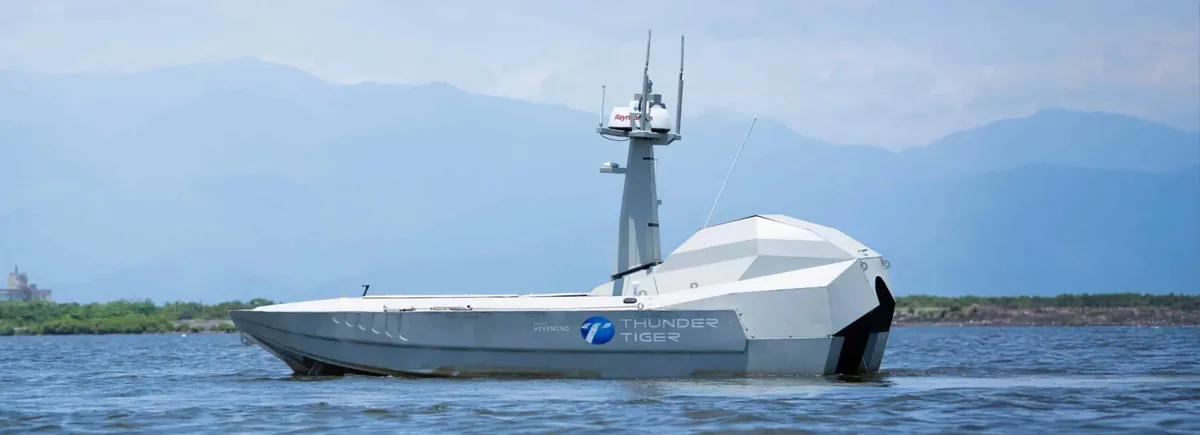
A Shield AI és a tajvani Thunder Tiger hat hét alatt integrálta a Hivemind küldetésirányító szoftvert két SeaShark drónhajóba. A rendszer a Dapeng-öbölben végrehajtott bemutatón összehangolta a járőrözést, a hajó követését és a feladatváltást.
- A Hivemindot a SeaShark 600 és SeaShark 800 USV-kre integrálták.
- A Shield AI és a Thunder Tiger hat hét alatt jutott el a tengeri bemutatóig.
- A két hajó radar- és AIS-adatokból közös követési képet készített.
- A rendszer automatikusan járőrözésről kísérésre, majd visszaállt az eredeti feladatra.
- Szimulációban öt USV 50 tengeri mérföldet fedett le 95 százalékos azonosítási arány mellett.
Két különböző hajót hangoltak össze
Tajvan számára kiemelt jelentőségű a tengeri helyzet ismerete, mivel a szigetország partvonala a főszigeten és a hozzá tartozó szigeteken összesen több mint 1500 kilométeres. A környező vizek megfigyeléséhez hajókra, érzékelőkre és nagy területen dolgozó kezelőkre van szükség. A pilóta nélküli felszíni járművek, vagyis USV-k, kiterjeszthetik a megfigyelést, ugyanakkor több hajó több irányítási feladatot is jelent az operátoroknak.
A Shield AI Hivemind szoftvere a vállalat szerint minimális emberi beavatkozással teszi lehetővé a pilóta nélküli rendszerek számára, hogy érzékeljék, értelmezzék és végrehajtsák a küldetéshez kapcsolódó feladatokat. A fejlesztés nem egyetlen hajó előre kijelölt útvonalának követésére összpontosít, hanem arra, hogy több jármű miként működjön együtt a változó körülmények között.
A Shield AI és a pilóta nélküli rendszereket gyártó, tajvani Thunder Tiger a Hivemindot a SeaShark 600 és a SeaShark 800 fedélzetére integrálta. A vállalat közleménye szerint a kezdeti szoftverintegrációtól az élő tengeri bemutatóig hat hét telt el.
A radar és az AIS adataiból közös követési képet készítettek
A bemutató helyszíne a Dapeng-öböl volt, ahol a két SeaShark közös járőrözési feladatot hajtott végre. A tervezők két részre osztották a járőrözési területet, és mindkét hajóhoz kijelöltek egy szektort. A járművek tengeri radart és automatikus hajóazonosító rendszert, AIS-t használtak a környezet megfigyelésére.
A küldetés során egy harmadik hajót jelöltek ki érdeklődésre számot tartó hajóként. A radar a hajó helyzetét becsülte, miközben az AIS azonosítási és helyadatokat közölt. Mivel a két rendszer eltérő gyakorisággal frissít, kissé különböző pozíciókat jelenthetett ugyanarról a hajóról.
A Hivemind az időben egymást követő helyzet- és mozgásadatok összevetésével megállapította, mely jelentések vonatkoznak ugyanarra a hajóra, majd egyetlen, folyamatosan frissített követési adatba olvasztotta őket. Ezt a követési képet mindkét SeaShark megkapta. Közben a SeaShark 600 elektro-optikai és infravörös érzékelője élő videót továbbított a parti operátoroknak.
A rendszer járőrözésről kísérésre váltott
Miután a két drónhajó kialakította a közös követési képet, a Hivemind ideiglenesen felfüggesztette az eredeti járőrözési feladatokat, és magasabb prioritású kísérési viselkedést indított. Ebben a küldetésben a kísérés azt jelentette, hogy a hajók együtt haladtak az érdeklődésre számot tartó hajóval, így folyamatosan figyelhették annak mozgását és tevékenységét.
Az egyik SeaShark a hajó bal, a másik a jobb oldalára került. Ez az operátorok számára kiegészítő nézeteket biztosított a teljes mozgóképes videón keresztül, és olyan helyzetet hozott létre, amelyből szükség esetén támogatni lehetett volna a feltartóztatást. Miután a hajó elhagyta a járőrözési területet, a Hivemind lezárta a kísérést, majd mindkét USV-t visszairányította a kijelölt szektorába. A hajók így a kezelők újratervezése és kézi áthelyezése nélkül folytatták az eredeti küldetést.
A Shield AI szimulációja szerint öt, Hiveminddal felszerelt USV adaptív küldetésirányítással 50 tengeri mérföldes szakaszt fedett le, szemben az öt hajó rögzített járőrözési mintájának 6 tengeri mérföldes értékével. Mindkét megoldás 95 százalékos hajóazonosítási arányt tartott fenn. A vállalat számítása szerint ez hozzávetőleg 8,3-szoros lefedettséget jelentett, ugyanannyi jármű mellett. A tényleges lefedettség az érzékelők teljesítményétől, a hajók sebességétől és az üzemeltetési körülményektől is függ.
A kezelők a magasabb szintű döntésekre figyelhetnek
A Shield AI szerint a hathetes munka olyan megismételhető integrációs folyamatot is létrehozott, amely más USV-kre való kiterjesztés alapja lehet. A csapat először szimulációban dolgozott a SeaShark 600 és 800 digitális modelljeivel, párhuzamosan pedig előkészítette a Hivemind kapcsolatait a hajók rendszereivel és érzékelőivel. Ezt jármű a hurokban tesztelés követte, amelyben már a tényleges fedélzeti hardverrel vizsgálták az autonómiát.
A bemutató azt jelezte, hogy ugyanaz az autonómiaarchitektúra két eltérő SeaShark-modell feladatait is kezelheti. A Shield AI értelmezése szerint a rendszer lehetőséget adhat arra, hogy egy nagyobb USV-flotta a változó helyzetekhez igazítsa a járőrözést, miközben az operátoroknak nem kell minden egyes mozgást külön irányítaniuk. Így a kezelők inkább arról dönthetnek, mely hajók igényelnek figyelmet, és miként kell reagálni egy felbukkanó célpontra.
Shield AI: Six Weeks to Sea: Hivemind Brings Thunder Tiger’s SeaSharks Together