A Microsoft szerint nem kell minden robotba nagy GPU
A robotok fedélzeti GPU-ira épülő megközelítés teljesítményben, üzemidőben és skálázhatóságban is korlát lehet a Microsoft Research új kutatása szerint. A cég azt állítja, hogy az AI következtetés peremhálózati vagy felhős GPU-kra szervezése több robotikai feladatnál mérhető előnyt hozott.
- A Microsoft Research szerint a fedélzeti GPU-k korlátozhatják a robotok teljesítményét és üzemidejét.
- A vizsgálat mobil robotmanipulációs feladatokban mért előnyöket a kiszervezett következtetésnél.
- A térképezés és tervezés egyes GPU-kon akár 383 százalékkal lassabb volt egy A100-hoz képest.
- A navigációban 30 százalékos visszaesést mértek az akadályok időben történő észlelésében könnyebb GPU-kkal.
- A Physical AI Toolchain új Kubernetes-alapú képességet kapott robotikai AI munkaterhelések kiszervezésére.
Megkérdőjelezett alapfeltevés a robotikában
A Microsoft Research 2026. szeptember 23-án közzétett anyaga szerint a fizikai AI egyik kevésbé tárgyalt, de kulcsfontosságú része a következtetési infrastruktúra. A jelenlegi elterjedt megközelítés az, hogy a robot fedélzetén GPU futtatja az AI modelleket, miközben a magasabb szintű tervezés akár a felhőben is történhet.
A kutatók szerint ez a modell egyre szűkebb keresztmetszetté válhat, ahogy a fizikai AI modellek mérete és összetettsége nő. A forrás alapján a GPU-k jelentős energiát fogyasztanak, csökkentik az akkumulátoros üzemidőt, növelik a költséget és a tömeget, valamint korlátozhatják a legújabb AI modellek futtatását.
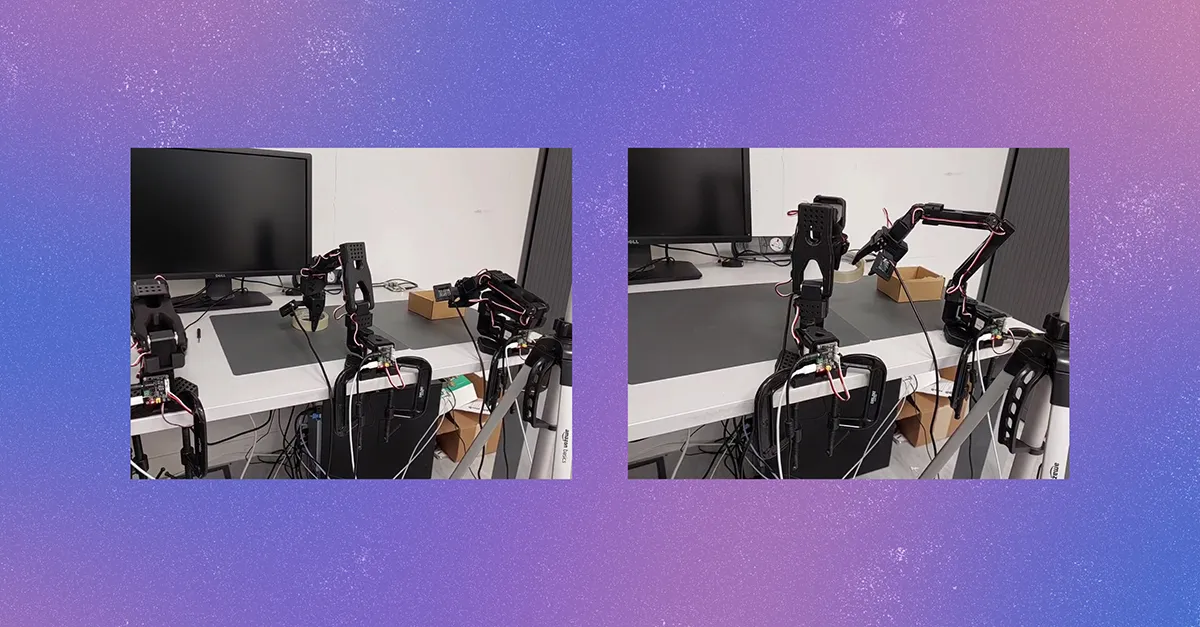
A Microsoft Research a mobil robotmanipulációs munkaterhelésekre fókuszált. Ilyen feladatként említik például azt, amikor egy robotnak ellenőriznie kell, van-e szemét a konyhában, majd azt a kukába kell tennie. Ez útvonaltervezést, környezetérzékelést, navigációt, tárgyfelvételt és célhoz való visszatérést is igényel.
Mérhető előnyök a feladatok végrehajtásában
A Microsoft Research szerint a következtetés kiszervezése javította a robotok válaszidejét és pontosságát, miközben az akkumulátoros üzemidőre és a költségekre is kedvező hatással volt. A kutatók fedélzeti, peremhálózati és felhős számítási konfigurációkat vizsgáltak, a hardverrészleteket a technikai jelentésük tartalmazza.
A vizsgálat három fő képességre terjedt ki: szemantikus térképezés és tervezés, navigáció, valamint manipuláció. A Microsoft Research állítása szerint egyes kisebb GPU-k nem tudták befogadni a mobil manipulációs szoftverköteget. Azokon a GPU-kon, ahol volt elegendő memória, a térképezés és tervezés akár 383 százalékkal is lassabb volt egy A100-hoz képest.
A navigációnál a könnyebb GPU-k 30 százalékos visszaesést mutattak az akadályok időben történő észlelésében. A VLA modellek ugyan nem lassultak drámaian a kisebb GPU-kon, de a lassulás a forrás szerint így is elég volt ahhoz, hogy a pontosságuk 50 százalékkal csökkenjen.
A kutatók értelmezése szerint a fedélzeti GPU-k korlátozhatják a robotok teljesítményét, míg az on-premise vagy felhős GPU-ra kiszervezett következtetés javíthatja a működést, különösen dinamikus, valós környezetben.
Hosszabb üzemidő és nehezebb rendszertervezés
A teljesítmény mellett az energiafogyasztás is fontos szempont volt. A Microsoft Research azt vizsgálta, hogyan változik az akkumulátoros üzemidő, ha a fedélzeti GPU-t Raspberry Pi-5 lapra cserélik, és az adatokat kiszervezett GPU-ra továbbítják.
A forrás szerint a nagyobb fedélzeti GPU-k, például a Jetson Thor, akár 160 százalékkal, illetve néhány órával is terhelhették a robotok akkumulátorát még nagyobb robotok esetében is. A cikkben szereplő akkumulátoros ábra a Stretch-3 robotra vonatkozik.
A Microsoft Research ugyanakkor azt is hangsúlyozza, hogy a kiszervezés összetett kompromisszumokkal jár. A teljesítmény, a hálózati késleltetés és sávszélesség, valamint az elérhető GPU-erőforrások egyszerre befolyásolják, hogy egy adott robotikai rendszerben mi működik jól.
Új képesség a Physical AI Toolchainben
A Microsoft Research egy eszközkészletet is bemutatott, amely a robotokon kívüli következtetés egyszerűbb használatát célozza. A megoldás Kubernetes-alapú eszközökkel osztja el a robotikai AI munkaterheléseket a robot saját számítása, a peremhálózati GPU és a felhő között.
Az eszközkészlet deklaratív specifikációk alapján automatikus konténerizálást és kiszervezést kínál, Kubernetes segítségével teríti a fizikai AI konténereket, és integrálódik robotikai szimulátorokkal, a LeRobottal és a ROS2-vel.
A Microsoft korábban kiadta a Physical AI Toolchaint, amely a forrás szerint nyílt forrású, gyártási használatra kész keretrendszer. Ez a Microsoft Azure felhőszolgáltatásait kapcsolja össze az NVIDIA fizikai AI szoftvercsomagjával, és a robotikai, illetve fizikai AI fejlesztőknek segít adatgondozási, adatbővítési és értékelési folyamatok automatizálásában és skálázásában.
A mostani bejelentés ennek részeként ad hozzá a Microsoft szerint iparági első képességet a robotok kiszervezett fizikai AI következtetéséhez. A kiadás példaprojekteket tartalmaz SO-101 és UR10e következtetésének kiszervezésére. A forrás említi a Microsoft Rho modelljének kiszervezett futtatását is Jetson Thor GPU-n, amely a Mobile Aloha robot műveleteit vezérli.
Mit jelenthet ez a robotfejlesztőknek
A Microsoft Research következtetése szerint a robotikai AI jövőbeli rendszereiben a következtetés helye stratégiai döntéssé válhat. Ha a modellek tovább nőnek, a robotra szerelt GPU-k korlátai erősebben jelentkezhetnek, miközben a peremhálózati és felhős erőforrások nagyobb modellek futtatását és hosszabb üzemidőt tehetnek lehetővé.
A felhasználói oldalról ez a forrás alapján olyan robotok felé mutat, amelyek valós, változó környezetekben hatékonyabban tudnak reagálni, például gyártási, otthoni és raktári feladatokban. A fejlesztők számára a Kubernetes-alapú eszköztár azt kínálja, hogy a robot, az edge infrastruktúra és a felhő között rugalmasabban osszák el az AI következtetési feladatokat.
Microsoft Research: Offloaded inference for real-world physical AI robotics