Ütközésmentes repülési útvonalat tervező rendszert fejlesztett az MIT
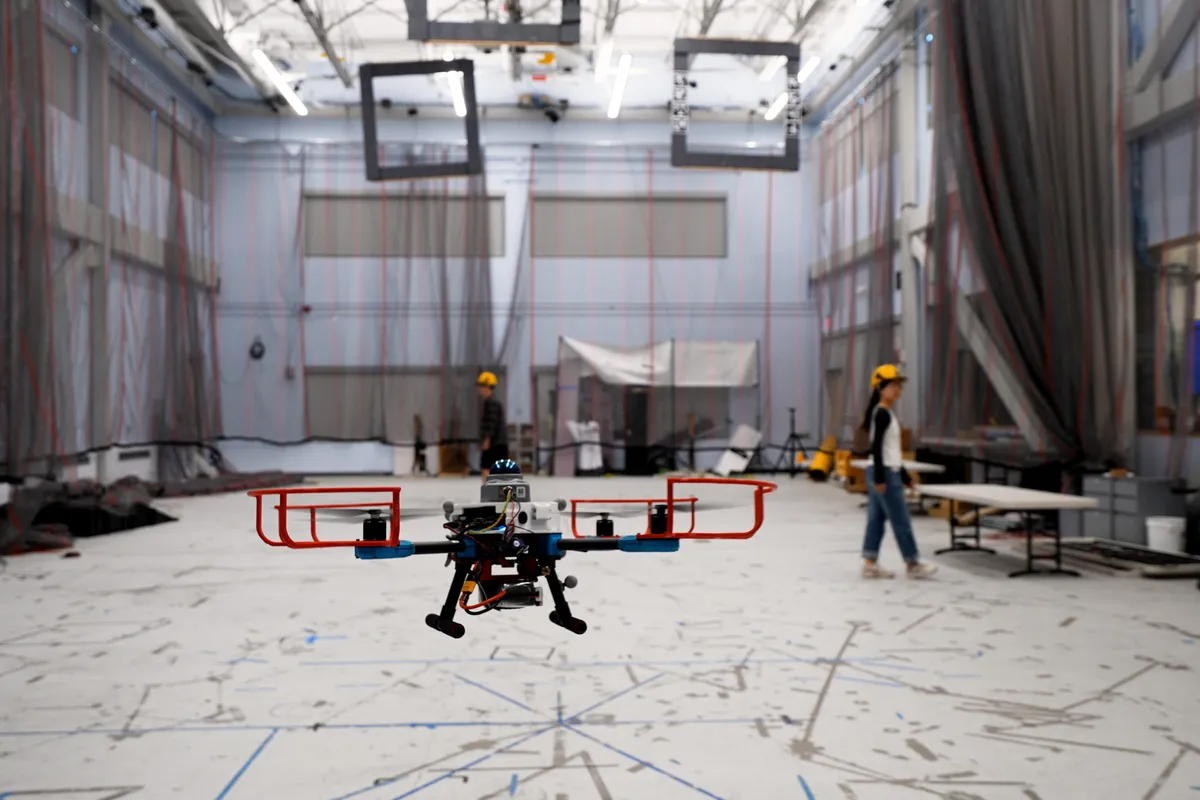
Az MIT kutatói olyan autonóm navigációs rendszert fejlesztettek, amely ismeretlen környezetben, kiszámíthatatlanul mozgó akadályok között is ütközésmentes repülési útvonalat tervez. A SANDO nevű módszer katasztrófaelhárításban, bányafeltárásban és zsúfolt környezetben végzett kézbesítésben is használható lehet.
- A SANDO ismeretlen, dinamikus környezetben tervez UAV-k számára útvonalat.
- A rendszer matematikai garanciát ad az akadályok elkerülésére.
- Az akadályok maximális sebességéből számítja ki a lehetséges mozgásterüket.
- Szimulációkban és 12 valódi UAV-tesztrepülésen is elkerülte az ütközéseket.
Ismeretlen környezetben is biztonságot ígér
Az MIT 2026. október 7-én ismertetett kutatása egy pilóta nélküli légijárművekhez, vagyis UAV-khoz készült útvonaltervező rendszerről szól. A SANDO a Safe AutoNomous trajectory planning for Dynamic unknOwn environments rövidítése. A rendszer olyan környezetben dolgozik, amelyről nincs előzetes térképe, és ahol az akadályok mozgása is ismeretlen lehet.
A kutatók szerint a módszer matematikailag bizonyítja, hogy a megtervezett útvonalak elkerülik a mozgó akadályokat. Ehhez a rendszernek az akadályok pontos helyzete és jövőbeli mozgása helyett csak azt kell ismernie, hogy legfeljebb milyen gyorsan haladhatnak.
Ez különösen fontos lehet olyan helyzetekben, ahol egy UAV például erdőtűzbe repül információgyűjtés céljából, miközben fellángolásokkal és lezuhanó ágakkal találkozhat. A kutatók a módszert összeomlott épületekben végzett kutatásra, rejtett alagutak feltárására és zsúfolt városi környezetben végzett csomagkézbesítésre is alkalmasnak tartják.
Időben változó biztonsági folyosót épít
A legtöbb útvonaltervező rendszer vagy statikus, ismeretlen környezetre készült, vagy csak lazán kerüli el a mozgó akadályokat. Ezek közül sok nem ad formális garanciát arra, hogy a robot nem ütközik valamibe. A teljesen dinamikus környezet minden lehetséges ütközésének kiszámítása ugyanakkor túl lassú lenne a gyakorlati használathoz.
A SANDO először egy háromdimenziós biztonsági folyosót alakít ki. Ez összekapcsolt térbeli régiókból áll, amelyeken a robot haladhat, és amelyekben a rendszer szerint nincs akadály. A megoldás különlegessége, hogy a folyosó az időt is figyelembe veszi. A rendszer érzékeli, csoportosítja és követi a mozgó akadályokat, majd a maximális sebességükből megbecsüli, mekkora területet érhetnek el egy adott idő alatt.
Ezt a lehetséges mozgásteret egy gömbbel modellezi, amely minden irányban lefedi az akadály által elérhető legtávolabbi pontokat. A biztonsági folyosót ezek köré építi fel. A rendszer emellett hőtérképes tervezőt használ, hogy azonosítsa az akadályokban gazdag, veszélyes területeket, és hatékonyabb útvonalat keressen azok megkerülésére.
Szimulációban és valódi repüléseken is tesztelték
Miután kialakította az ütközésmentes folyosót, a SANDO azon belül optimalizálja a pályát, hogy a UAV a lehető leggyorsabban érje el a célját. Repülés közben frissíti a folyosót és újraszámolja az útvonalat, így a hirtelen változásokra is reagálhat az eszköz fedélzeti számítógépével.
Szimulációkban a rendszer több korszerű megoldásnál gyorsabban juttatta el a robotot a célhoz, miközben minden vizsgált környezetben elkerülte az ütközéseket. Egy valódi UAV-val végzett 12 tesztrepülés során szintén minden mozgó akadályt elkerült, a fedélzeti számítógép és a szenzorok segítségével.
Kota Kondo, a kutatás vezető szerzője szerint a legnehezebb feladat a matematikai garancia kidolgozása volt. A kutatók eredménye az IEEE Transactions on Robotics folyóiratban jelent meg. A későbbi fejlesztések között szerepelhet a számítási hatékonyság javítása, valamint olyan gépi tanulási modellek integrálása, amelyekkel a felhasználó egyszerű nyelven adhat utasításokat a robotnak.
MIT Schwarzman College of Computing: Planning system ensures a robot’s flight path will remain collision-free