Az NVIDIA robotokat tanított GB300-tálcák összeszerelésére
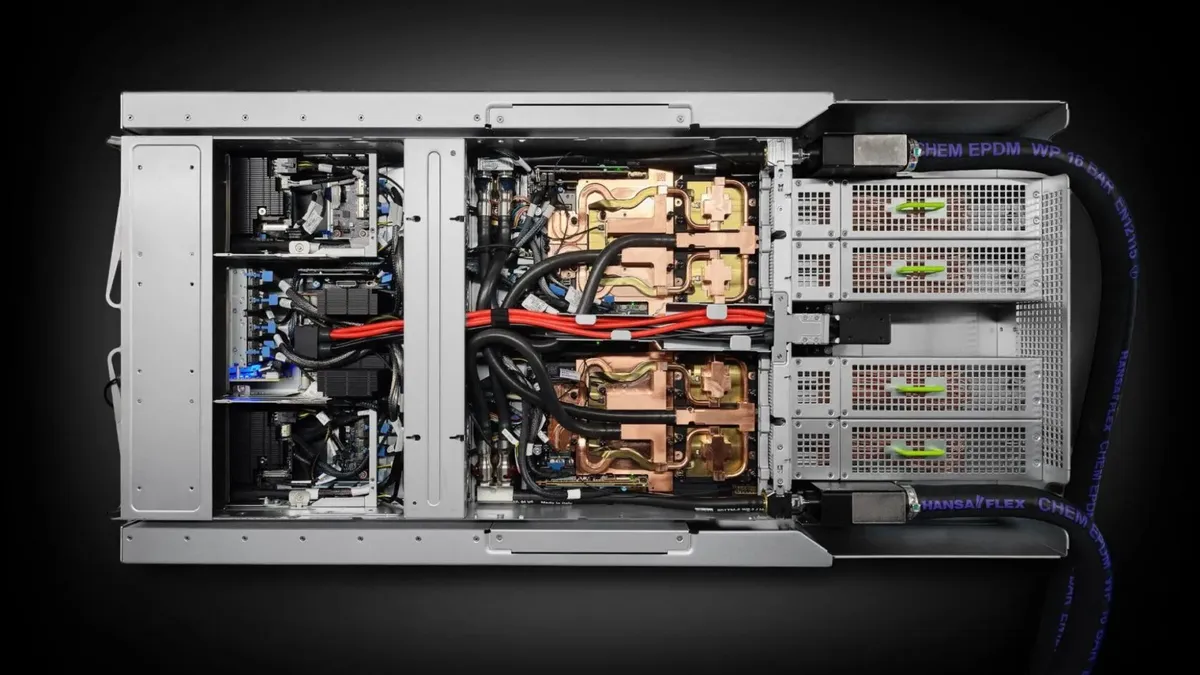
Az NVIDIA Seattle Robotics Lab és az Isaac mérnöki csapata robotrendszereket fejlesztett a GB300-teszttálcák összeszerelésére. A rendszer a vállalat szerint a buszsín-összeszerelésnél több mint 95 százalékos sikerarányt ért el, 160 másodperces ciklusidő mellett.
- Az NVIDIA robotokat fejlesztett GB300-teszttálcák összeszerelésére.
- A rendszer buszsín-összeszerelést és több csatlakozó beillesztését végzi.
- A buszsín-feladatnál a vállalat több mint 95 százalékos sikerarányról számolt be.
- A gyártói cél 99,5 százalékos sikerarány és legfeljebb 124 másodperces ciklusidő volt.
- A fejlesztés moduláris érzékelési, tervezési és vezérlési rendszerrel indult.
Két nehéz összeszerelési feladat
Az NVIDIA Grace Blackwell GB300 szuperszámítógép-chipje az AI-modellek tanításához és futtatásához használt rendszerek része. A chipek szállítása előtt a GB300-tálcákat használják a számítási modulok működésének és teljesítményének ellenőrzésére.
Az NVIDIA Operations Team és a GB300 szerződéses gyártója, a Foxconn javaslatai alapján két feladatra összpontosítottak. Az első a buszsín összeszerelése volt. A hosszú, nehéz, nagy áramot továbbító fémsínt meg kell fogni, a tálcába kell helyezni, majd 16 ponton csavarokkal rögzíteni. A folyamat része a rögzítőelemek behelyezése és eltávolítása is.
A második feladat több elektromos csatlakozó beillesztése. Két nagy és két kis, kábelre szerelt csatlakozót kell kiemelni a tálcából, majd szűk illesztésű aljzatokba helyezni.
A bizonytalanság miatt rugalmas automatizálás kellett
Az NVIDIA szerint a feladat azért különösen nehéz, mert az alkatrészek geometriája, megjelenése és mozgása nem ismert teljes pontossággal, kiinduló helyzetük pedig változhat. A csatlakozókhoz vezető kábelek teljes hosszukban deformálódnak, gyártási eltéréseket mutatnak, és a műanyag alakváltozása, illetve az anyagfáradás miatt mechanikailag is változhatnak.
A hagyományos, rögzített automatizálásnál a szerelvények és adapterek szubmilliméteres pontossággal korlátozzák az alkatrészek mozgását. A GB300-tálcák esetében azonban a gyors tervezési ciklusok és az alacsony gyártási volumen miatt ez a megközelítés nem volt megfelelő. A csapat ezért olyan robotokat fejlesztett, amelyeknek változó körülmények között is alkalmazkodniuk kell.
A valós kísérleti összeállítás két Flexiv Rizon 4S robotkart, valamint egy OnRobot csavarozóval felszerelt UR10e kart használt.
Klasszikus robotikai megoldással kezdték
A kutatók először külön érzékelési, tervezési és vezérlési modulokból álló, klasszikus rendszert építettek. Arra számítottak, hogy később végponttól végpontig tanuló megoldásra váltanak, de az NVIDIA közlése szerint erre végül nem volt szükség. A moduláris felépítés egyszerűbb hibakeresést és hangolást tett lehetővé, miközben a feladatokat több robotkar között is el lehetett osztani.
A buszsín-összeszerelésnél az érzékeléshez kezdetben a NVIDIA FoundationPose modellt használták. Ez egy általános célú modell, amely egy objektum hatszabadságfokú helyzetét a tárgy 3D-modellje, valamint RGB- és mélységképek alapján becsüli meg.
A vállalat szerint a robotikai kutatásban gyakran 50 és 60 százalék közötti sikerarány is elegendő lehet, 80 és 90 százalék között pedig egy feladatot akár megoldottnak is tekintenek. A gyártási cél ennél magasabb volt: a gyártók 99,5 százalékos sikerarányt kértek, legfeljebb 124 másodperces ciklusidővel, és a tálcával való véletlen ütközés sem volt megengedett. Az NVIDIA október 7-i beszámolója szerint a rendszer gyorsan közelítette ezeket a küszöbértékeket.
Mit jelent ez a felhasználóknak?
A fejlesztés azt mutatja, hogy az NVIDIA a robotikai rendszerekben a klasszikus mérnöki megoldásokat és a gépi tanulást feladatonként választaná ki. A GB300-tálcák összeszerelése olyan ipari környezetet jelent, ahol az alkatrészek változékonysága és a szűk illesztések miatt az alkalmazkodóképesség, a sebesség és a megbízhatóság egyszerre fontos.
A projekt közvetlen célja a GB300-teszttálcák összeszerelésének automatizálása. Az NVIDIA szerint az eredmények más, valós manipulációs feladatokat megoldó kutató- és mérnöki csapatok számára is esettanulmányként szolgálhatnak.
NVIDIA Developer: The Machines that Make the Machines