ScaFi: több méretben is működik az EPFL halfarkú robotja
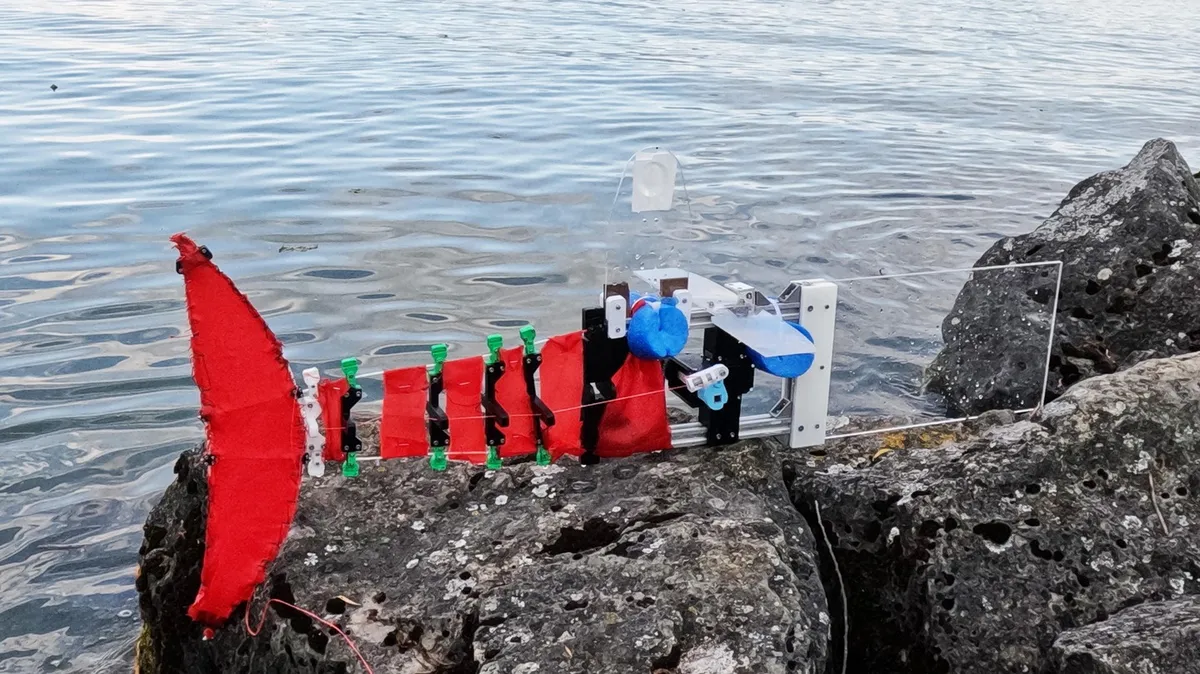
Az EPFL és a New York University kutatói olyan robotizált halat fejlesztettek, amelyet különböző méretekben lehet megépíteni. A ScaFi patakokban, sekély vízben és a Genfi-tóban is úszott, miközben a halfarkú mozgás jellemzői a méret növelésével is megmaradtak.
- A ScaFi 0,6, 1,1 és 2,9 méteres változatban is elkészült.
- A robot egy motorral és keresztezett inakkal hozza létre a halfarkú úszómozgást.
- A szerkezetet patakokban, sekély vízben és a Genfi-tóban is tesztelték.
- A nagyobb robotok stabilabbak, a legkisebb változat mozgékonyabb.
- Az energiahatékonyság nem skálázódott ugyanolyan jól, mint az úszómozgás.
Egy robot többféle vízi környezethez
A propellerrel hajtott víz alatti járművek régóta segítik a vízi környezetek feltárását és megfigyelését, mechanikai kialakításuk azonban korlátozza a használatukat. A forgó lapátok beleakadhatnak a növényzetbe, felkavarhatják az üledéket, és megriaszthatják a kutatott élővilágot. Ez különösen sekély patakokban, sűrű növényzetben vagy halak közelében jelent problémát.
A kutatók ezért olyan robotokat fejlesztenek, amelyek a halakhoz hasonlóan a testük hajlításával úsznak. Ezeket a gépeket azonban jellemzően egy adott méretre és feladatra tervezik, így a felskálázás vagy a kisebb változat elkészítése gyakran teljesen új fejlesztést igényel.
Az EPFL és a New York University csapata erre a problémára keresett megoldást a ScaFi, vagyis Scalable Fish nevű robottal. A szerkezetet olyan halak mozgása ihlette, mint a tőkehal és a makréla. Ezek az állatok a testük hajlítását főként a farokhoz közeli szakaszra koncentrálják, ez a mozgás pedig a természetben sokféle testméretnél működik.
A farok mérete változik, a mechanika alapja megmarad
A ScaFi merev első részből és üvegszálas rudakból készült hajlékony farokból áll. Egyetlen motor két, a farok vége közelében kereszteződő inat húz meg. Ez hozza létre a halak úszására jellemző, S alakú hajlítást.
A robot méretének módosításakor a farok vázát alkotó rudak átmérőjén kell változtatni. A nagyobb robotoknál a rudak arányosan vastagabbak, hogy hasonló farokmozgást biztosítsanak. A motor alapmechanizmusa és a keresztezett inak rendszere változatlan marad.
Nana Obayashi, a tanulmány első szerzője szerint jelenleg két külön robotra van szükség, ha egy patakot, majd egy tavat szeretnének megfigyelni. A kutató az EPFL School of Engineering intézményének Computational Robot Design & Fabrication Lab laboratóriumában, Josie Hughes vezetésével dolgozott a projekten, jelenleg pedig a NYU Center for Robotics and Embodied Intelligence mechanikai és repülőmérnöki tanszékének adjunktusa.
Három méret, eltérő teljesítmény
A csapat három, hozzávetőleg 0,6, 1,1 és 2,9 méter hosszú robotot épített, majd együttműködött az EPFL Unsteady Flow Diagnostics Lab kutatóival. A legkisebb robot által létrehozott örvénylő vízmintázatok hasonlítottak a valódi halak nyomaira. Mindhárom méretnél szorosan egyezett az úszómozgás, amikor az adatokat a testmérethez igazították. Ez arra utal, hogy a mozgás skálázási módszere akkor is megőrizte a halfarkú úszást, amikor a robot hossza csaknem ötszörösére nőtt.
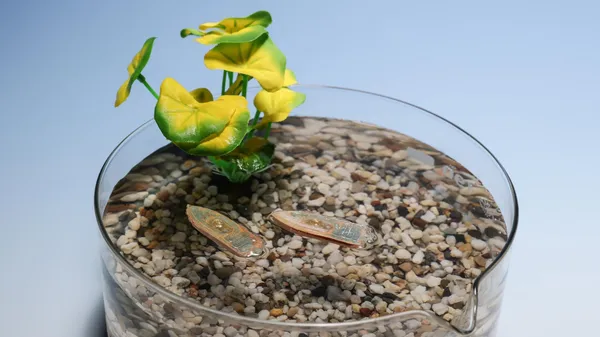
A robotokat terepen is kipróbálták. A közepes méretű változat egy svájci patakban, a legnagyobb a Genfi-tóban, a legkisebb pedig 15 és 30 centiméter közötti mélységű patakokban működött. A patakban végzett teszt során a robot GPS-kapcsolat kiesése után is folytatta az úszást.
Az energiahatékonyságot nehezebb volt ugyanígy felskálázni. A két kisebb robot hasonlóan teljesített, a legnagyobb viszont következetesen kevésbé volt hatékony, és más, erősebb motorra volt szüksége. A szerzők szerint ebben a közegellenállás és a tehetetlenség is szerepet játszhat, de a pontos ok egyelőre nem tisztázott.
A méret a mozgékonyságot és a stabilitást is befolyásolja
A zavarást vizsgáló tesztek során a legkisebb robot bizonyult a legmozgékonyabbnak, ugyanakkor ez állt vissza a leglassabban, miután eltérítették az irányától. A nagyobb változatok kevésbé voltak fürgék, viszont stabilabban viselkedtek.
Az EPFL News szerint a ScaFi kialakításának alapelve más, hajlékony robotokra, köztük vízen kívüli rendszerekre is alkalmazható lehet. Nyitott kérdés maradt, hogy az energiafelhasználás ugyanolyan sikeresen skálázható-e, mint maga az úszómozgás. A kutatás eredményeit az npj Robotics folyóiratban tették közzé, a bejelentés dátuma 2026. szeptember 4.