Az MIT módszere előre jelezheti, mikor hibázik az önvezető autó
Az MIT és a Motional kutatói olyan módszert fejlesztettek, amely érthető fogalmakkal magyarázza, miért hoz egy adott döntést az önvezető autó mesterséges intelligenciája. A CW-Net a tesztek szerint segített a biztonsági vezetőknek pontosabban előre jelezni a jármű viselkedését meglepő helyzetekben.
- A CW-Net érthető fogalmakkal magyarázza az önvezető autók döntéseit.
- A rendszert 130 millió önvezető járműből származó jelenet alapján tanították.
- A módszer nem változtatja meg az eredeti modell vezetési teljesítményét.
- A tesztekben a biztonsági vezetők pontosabban jelezték előre az autó viselkedését.
- A magyarázatok a mérnököknek is segíthetnek a hibák feltárásában.
Érthető fogalmak a feketedoboz helyett
Az önvezető autókat gyakran mélytanuló modellek irányítják. Ezek a rendszerek a kamerák és a lidarérzékelők adataiból összefoglalják a jármű környezetét, eldöntik a következő műveletet, majd útvonalat állítanak elő. A belső döntési folyamat azonban összetett, ezért a kutatók és a biztonsági vezetők sokszor nem látják, miért választott a rendszer egy váratlan megoldást.
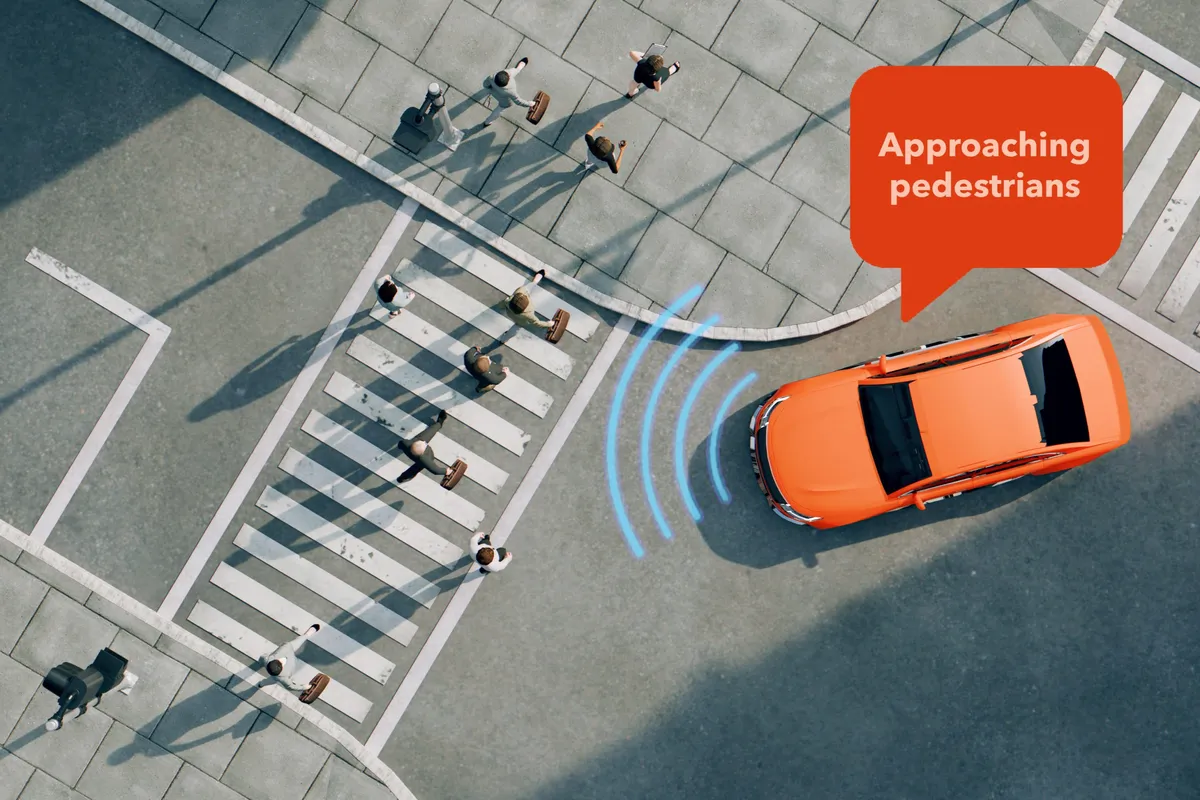
Ilyen lehet például a téves vagy indokolatlannak tűnő fékezés, amely akár egy közeledő mentőjármű útját is elzárhatja. Az MIT és az önvezető technológiát fejlesztő Motional közös módszere, a Concept-Wrapper Network, röviden CW-Net, az ilyen döntéseket magas szintű, könnyebben érthető fogalmakkal írja le. A magyarázatok között szerepelhet például az, hogy az autó egy álló járműhöz közeledik, vagy egy kerékpároshoz van közel.
A rendszer valós időben magyarázza a döntéseket
A CW-Net egy fogalomosztályozó algoritmus, amelyet 130 millió, önvezető autókból származó jelenetből álló adathalmazon tanítottak. Az egyes jelenetekhez több címkézett fogalom tartozott, így a rendszer sokféle helyzetben képes lehet azonosítani a releváns körülményeket.
A kutatók a modult a meglévő gépi tanulási tervező közepébe illesztették. A CW-Net a modell belső működését fogalmakká alakítja, majd a tervező utolsó része ezek felhasználásával hozza meg a következő döntést. Ez biztosítja, hogy a magyarázatok hűen kapcsolódjanak a jármű cselekedeteihez, miközben a módszer nem változtatja meg az eredeti mélytanuló modell vezetési teljesítményét.
A magyarázatok a jármű által követett útvonallal együtt, valós időben jelennek meg. Eoin Kenny, a tanulmány vezető szerzője szerint a valós idejű adatok visszajelzést adhatnak a rendszer működésének teszteléséhez, és az információkat a mérnökök is felhasználhatják a fejlesztés során.
A teszt szerint a vezetők jobban felismerték a hibákat
A kutatók egy Motional robotaxin, zárt pályán próbálták ki a CW-Netet biztonsági vezető jelenlétében. A módszer segített a vezetőnek pontosabban megjósolni, hogyan reagál az autó váratlan helyzetekben.
Az egyik esetben a jármű rendszeresen megállt, amikor egy kerékpároshoz közeledett. A biztonsági vezető azt feltételezte, hogy az autó észlelte a kerékpárost. A CW-Net azonban megmutatta, hogy a modell nem volt megfelelően beállítva a kerékpáros felismerésére. Az autó azért állt meg, mert a túl közeli helyzetben bekapcsolt a vészfékezési eljárás, miközben a választott útvonal ütközéshez vezethetett volna.
Az információ birtokában a vezető hasonló helyzetekben korábban csökkenthette a sebességet, vagy hamarabb átválthatott kézi vezetésre. A magyarázat a mérnököknek is segíthetett volna a hiba javításában.
A kutatók Las Vegas útjain rögzített valós vezetési helyzeteket használó, nagyobb online szimulációkban is hasonló eredményt láttak. A CW-Net magyarázatai jelentősen javították a résztvevők képességét annak előrejelzésére, hogyan viselkedik majd az önvezető jármű. A kutatók szerint a módszer hosszabb távon növelheti az önvezető autók biztonságát és átláthatóságát, valamint megfelelőbb bizalmat alakíthat ki a vezetőkben és az utasokban.
MIT Schwarzman College of Computing: System helps humans predict when self-driving cars will make mistakes