Finomabb érintést kapnak a robotok a CMU új ujjbegyeivel
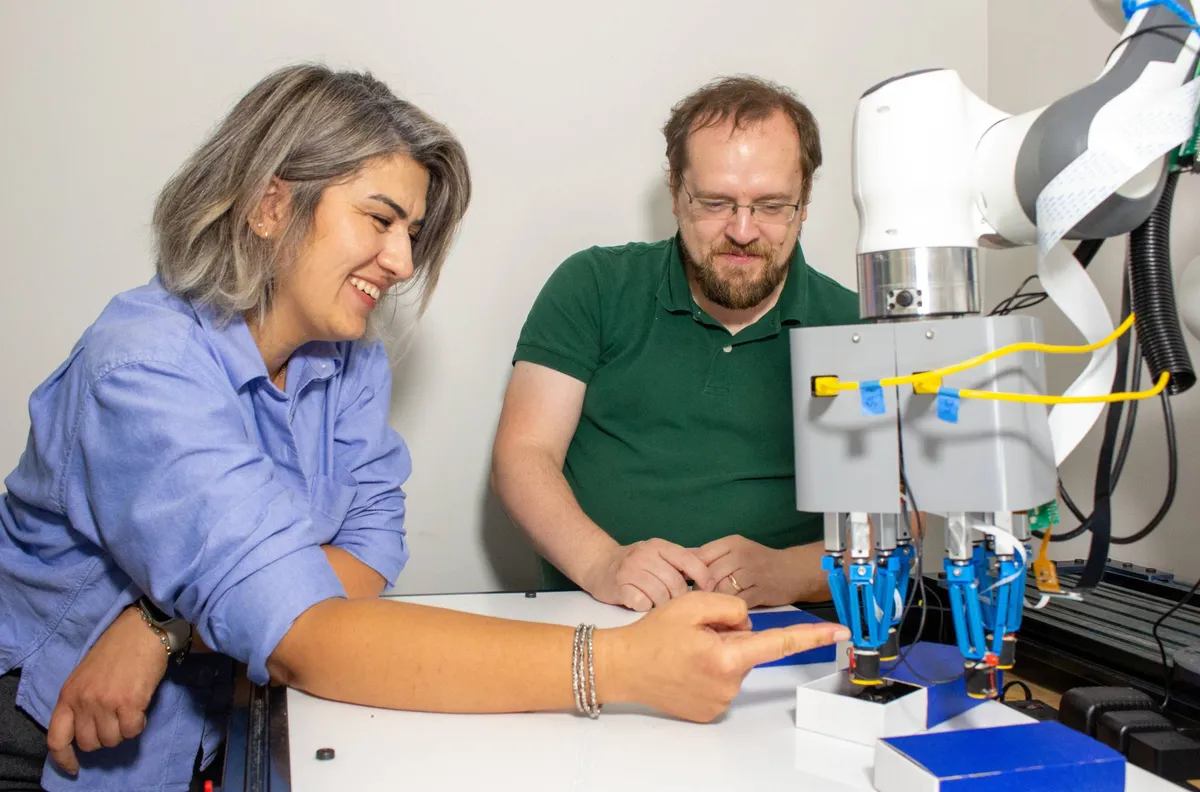
A Carnegie Mellon University kutatói olyan robotikus ujjbegyet fejlesztettek, amely nyomást és mikrovibrációkat is érzékel. A megoldás segíthet a robotoknak apró és törékeny tárgyak, például gyógyszerek, tofu- vagy burgonyachip-darabok kezelésében.
- Az új ujjbegy nyomást és mikrovibrációkat is érzékel.
- Egy ujjbegy elkészítése kevesebb mint 100 dollárba került.
- A robot papírpoharakat számolt, anyagokat különböztetett meg, és törékeny tárgyakat fogott meg.
- A fejlesztés a rugalmas, módosítható DeltaHands robotkézhez csatlakozik.
- A kutatók az érzékelést a teljes robotkézre is kiterjesztenék.
Erőmérés és mikrovibráció egyetlen ujjbegyben
Az új ujjbegyeket közvetlenül a Carnegie Mellon Robotics Institute DeltaHands nevű eszközéhez lehet csatlakoztatni. A rugalmas, alacsony költségű robotkéz egytől hatig terjedő számú ujjhoz hasonló eszközzel működhet, és több alkatrésze 3D nyomtatással készül. Emiatt a kutatók szerint különböző feladatokra könnyen módosítható.
Minden ujjbegy egy nyúlásmérő bélyeget használ a szorítóerő mérésére. Ez alapján a robot tudhatja, milyen erősen fogja meg az adott tárgyat. A másik érzékelő egy apró műanyag köröm mögött elhelyezett kontaktmikrofon, amely a tárgy felületén történő csúszás vagy egy felülethez való ütközés közben keletkező nagyfrekvenciás rezgéseket rögzíti.
Az érzékelőket puha szilikonréteg veszi körül, hogy javítsa a tapadást. A rendszer így képes lehet felismerni a finom felületi különbségeket, érzékelni, ha egy tárgy csúszni kezd, és észrevenni azokat a rejtett éleket, amelyekbe az ujj beleakadhat.
Olcsóbb megoldás a DeltaHands kézhez
A Carnegie Mellon közleménye szerint egy ujjbegy elkészítése kevesebb mint 100 dollárba került. Összehasonlításként a hasonló, kereskedelmi forgalomban elérhető alkatrészekből felépített eszköz költségét 800 dollárra teszik.
A fejlesztés a DeltaHands projektre épül, amely az amerikai Nemzeti Tudományos Alapítvány támogatásával készül. A robotkéz korábban olyan feladatokra szolgált példaként, mint egy könyv lapozása vagy szabálytalan alakú tárgyak megfogása.
Oliver Kroemer, a Robotics Institute docense szerint a robotika ügyességének fejlesztése gyorsan halad, a finom manipuláció azonban továbbra is nyitott kutatási kihívás. A csapat célja ezért az volt, hogy többféle érzékelést használó ujjbeggyel javítsa a robot tárgykezelését.
Poharaktól a burgonyachipsig tesztelték
A kutatók papírpoharak megszámlálásával és egymásról való leemelésével is vizsgálták a technológiát. Ez a feladat azt mutatta meg, hogyan segíthetnek az ujjbegyek akkor, amikor a robot látását részben akadályozza a környezet. A műanyag köröm a poharak szélén végigcsúszva tette lehetővé a számolást.
A mikrofon különbséget tudott tenni olyan anyagok mikrovibrációi között, mint a durva szövet és a zsírpapír. A robot ezekből a rezgésekből következtethetett arra, milyen anyaggal érintkezik. A csapat törékeny tárgyakat, köztük tofukockákat és burgonyachipseket is megfogott a rendszerrel.
Zhuowei Xu, a projektben mesterszakos gépészmérnök-hallgatóként dolgozó, azóta végzett kutató szerint az erő- és rezgésérzékelés kombinálása lehetővé teszi, hogy a robot a feladatnak megfelelően változtassa a tárgyakkal való interakcióját. Így módosíthatja a fogását csúszáskor, finom, nehezen látható részleteket kereshet, és a látás számára rejtett tulajdonságokat is felhasználhatja a következő művelet kiválasztásához.
Otthoni segítőrobotok felé mutat a fejlesztés
Zeynep Temel, a Robotics Institute docense olyan segítőrobotot képzel el, amely a felhasználónak adja oda a megfelelő anyagokat. Példaként azt említette, hogy egy ilyen gép megkülönböztethetné a szögeket tartalmazó dobozt a gumiszalagokétól, illetve felismerhetné, hogy üres-e a rizsesüveg.
A kutatók a munkát a 2026-os Intelligent Robots and Systems Conference rendezvényen mutatták be Pittsburghben. A csapat a robotkéz további fejlesztését tervezi, és azt vizsgálja, hogyan terjeszthető ki az érzékelés az ujjbegyekről az egész eszközre. A projektben Zilin Si és Kevin Zhang, a Robotics Institute korábbi doktoranduszai is részt vettek.
CMU School of Computer Science: CMU Researchers Give Robots a Delicate Touch