A CMU robotikája műholdak javítását segítheti az űrben
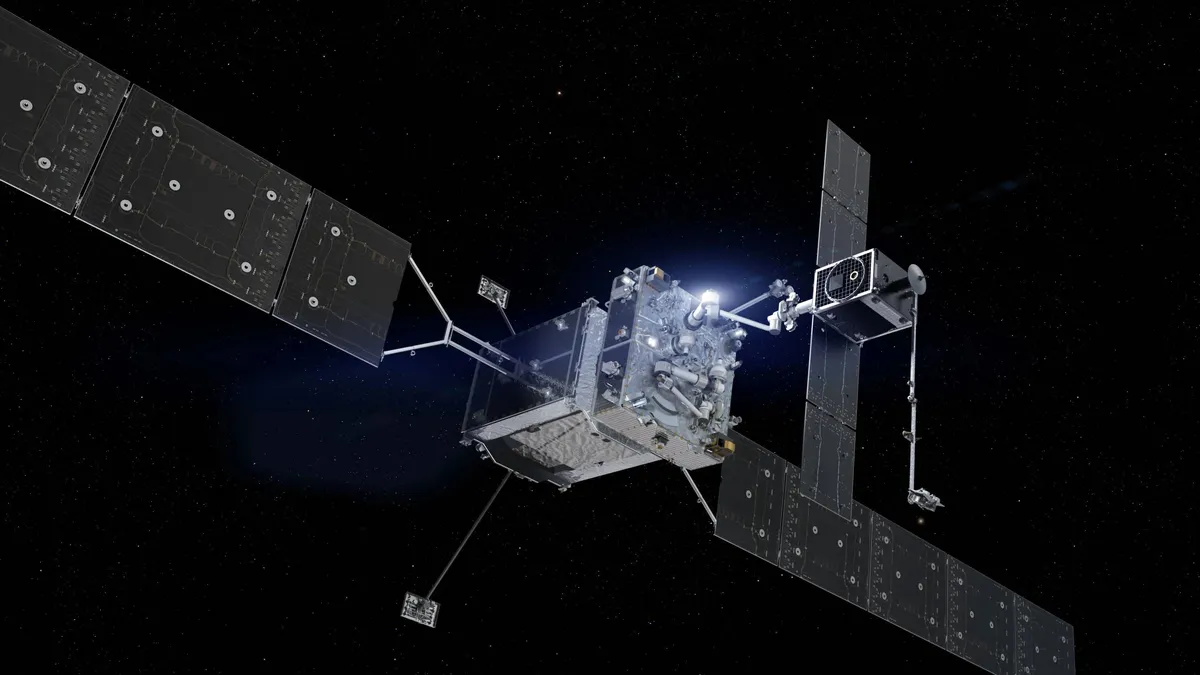
A Carnegie Mellon Egyetem Robotikai Intézete a Northrop Grummannel együtt olyan dokkolási eljáráson dolgozott, amely műholdak üzemanyag-utántöltését, javítását és fejlesztését is lehetővé teheti geoszinkron pályán. A módszert már többször sikeresen alkalmazták pályán.
- A CMU Robotikai Intézete a Northrop Grummannel fejlesztette az MRV dokkolási eljárását.
- A módszer egy szondát illeszt a célműhold fő hajtóművének fúvókájába.
- Az eljárást a forrás szerint már többször sikeresen végrehajtották pályán.
- Az MRV üzemanyag-utántöltést, javítást, alkatrészcserét és fejlesztést is támogathat.
- A technológia később űrbeli szerkezetek összeállítását és karbantartását is segítheti.
Speciális dokkolás több mint 22 000 mérfölddel a Föld felett
A Carnegie Mellon University Robotikai Intézetének Howie Choset professzor által vezetett csapata a Northrop Grumman szakértőivel dolgozott együtt a Mission Robotic Vehicle, röviden MRV biztonságos dokkolási képességének fejlesztésén. Az űreszköz nagyjából egy rövid iskolabusz méretű, és geoszinkron pályán keringő műholdak kiszolgálására készült.
A feladat elsőre egyszerűnek tűnhet, hiszen egy csapnak egy furatba illesztéséről van szó. Több mint 22 000 mérfölddel a Föld felett azonban a műveletnek jóval nagyobb a tétje. Az új technika során az MRV egy szondát illeszt a célműhold folyékony hajtóanyagú apogeummotorjának fúvókájába. Ez az erőforrás általában az űreszköz fő hajtóműve.
Az így létrehozott kapcsolat stabilan összeköti a két járművet, és lehetőséget ad a robotikai műveletekre, köztük az üzemanyag-utántöltésre.
Évekig vizsgálták a lehetséges hibákat
Andrew Kwas, a Northrop Grumman Space vezető munkatársa szerint a Carnegie Mellon Egyetem és a vállalat több éven keresztül elemezte az új dokkolási rendszer lehetséges hibáit és rendkívüli helyzeteit, még az első sikeres küldetés előtt. A cég közlése szerint a folyamatot azóta többször is végrehajtották pályán.
Az MRV júliusban indult a floridai Cape Canaveralból. A Northrop Grumman korábbi kiszolgáló űreszközei elsősorban üzemanyag-utántöltésre szolgáltak, az új jármű azonban további műveleteket is lehetővé tehet. Ilyen lehet az alkatrészek cseréje, a javítás és a fedélzeti fejlesztés.
Kwas példaként említette a napelemekkel kapcsolatos munkát. A képesség alkalmas lehet egy elmozdult napelem helyreállítására vagy egy hibás elem javítására.
A robotikai háttér az érintés érzékelésére is épül
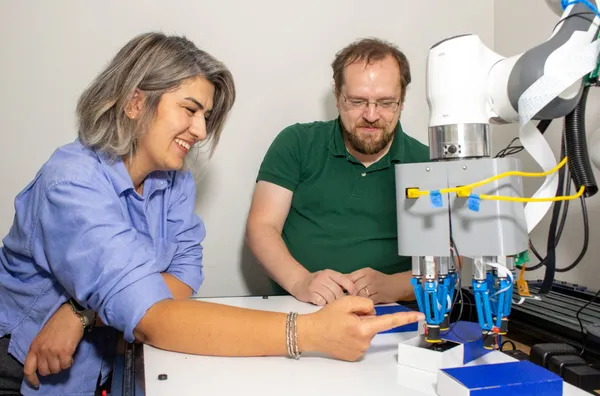
A csap és a furat pontos összeillesztéséhez a kamerás érzékelés mellett érintési, vagyis haptikus visszajelzésre is szükség van. Choset professzor korábbi, peg-in-hole projektekben szerzett tapasztalatait használta fel a Northrop Grumman mérnökeivel végzett modellezés és tesztelés során.
A professzor kutatócsoportja korábban kígyószerű robotokkal is foglalkozott. Egykori hallgatója, David Rollinson olyan soros rugalmas aktuátort fejlesztett, amely képes mérni az általa kifejtett erőt. Choset ezt az emberi izmok működéséhez hasonlította: az izmok nemcsak erőt fejtenek ki, hanem érzékelik a reakcióerőt is.
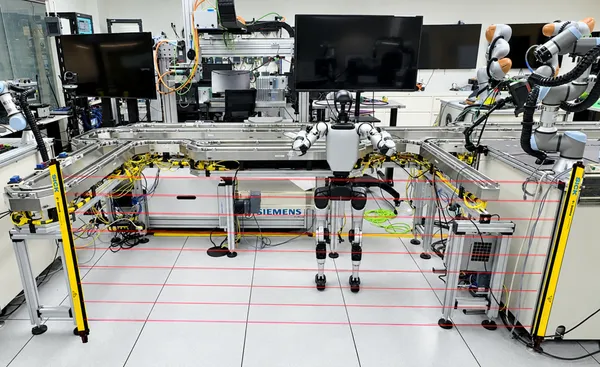
A Robotikai Intézet emellett egy holodecknek nevezett tesztplatformot is épített. Ez két, sínen mozgó robotkart használ annak modellezésére, hogyan viselkednek a robotok a világűr súlytalanságában. Kwas szerint ez a tapasztalat és a rendelkezésre álló hardver segített a szükséges dinamikus űrműveletek megtervezésében.
Az űrbeli szerelés is elérhetőbbé válhat
Howie Choset szerint a peg-in-hole probléma megoldása túlmutat a műholdak utántöltésén. Úgy véli, ez lehetővé teheti szerkezetek összeállítását és karbantartását az űrben. A professzor szerint így olyan űreszközök is épülhetnének pályán, amelyeknek nem kellene elviselniük a Földről történő felbocsátás terheléseit.
Choset szerint a jelenlegi űripari szemléletet gyakran az egyszeri felbocsátás és egyszeri használat jellemzi, miközben az új képességek révén egy műhold hosszabb ideig maradhatna szolgálatban. A Carnegie Mellon Egyetem kutatócsoportjának a Northrop Grummannel végzett munkáját két, az U.S. Space Command által finanszírozott Space University Research Initiative támogatás is segítette, amelyek egyike ehhez a projekthez kapcsolódik.
CMU School of Computer Science: Peg-in-Hole Isn’t Kid Stuff